OV Defect Creator Studio · Evaluación con VisA PCB1
¿Se puede entrenar un modelo de detección de defectos con datos sintéticos?
Lo evaluamos. Diez fotos reales de defectos y 50 imágenes generadas en OV Defect Creator Studio igualaron, con una semilla, el 84% de referencia obtenido con 50 fotos reales. Con otra semilla, el modelo lo superó y detectó el 86% de los defectos.
Una quinta parte de los datos reales de defectos.
El cuello de botella: reunir imágenes de defectos reales
Un proyecto de inspección visual puede tener cámara, iluminación y criterios claros de defecto, y aun así quedar a la espera de datos de entrenamiento. Fotografiar piezas buenas es fácil. Un rayón específico, un pin doblado o un componente faltante puede tardar semanas o meses en aparecer suficientes veces para formar una biblioteca útil.
Los equipos esperan piezas rechazadas o dañan piezas a propósito. Generar defectos sintéticos ofrece otra forma de obtener ejemplos. Nuestra pregunta era concreta: ¿pueden esas imágenes ayudar a detectar defectos en fotografías reales?
Qué evaluamos
Usamos PCB1 del conjunto público VisA, comparando fotos reales de defectos con imágenes generadas en OV Defect Creator Studio. El conjunto de entrenamiento disponible contenía 50 imágenes reales de defectos y 50 generadas, con rayones, pines doblados, componentes faltantes y defectos de fusión.
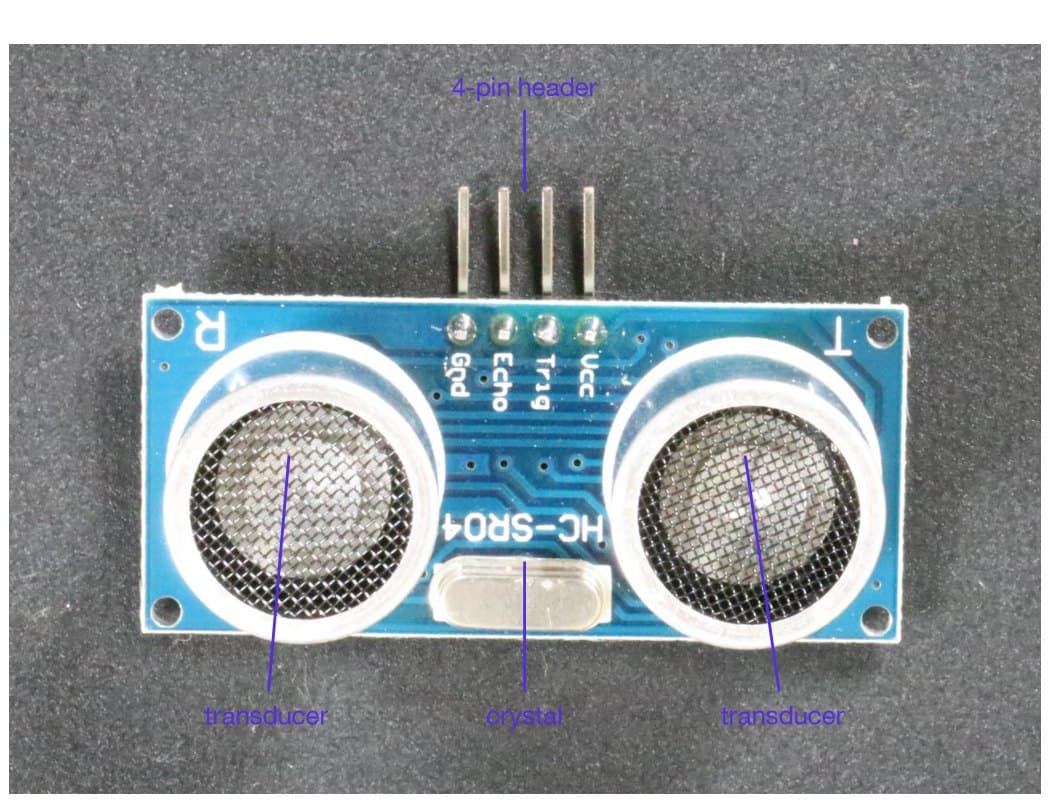
La pieza real de la evaluación
Una placa, cuatro categorías de defectos
PCB1 muestra una placa de sensor ultrasónico HC-SR04. Sus pines expuestos, recubrimiento azul, transductores y cristal ofrecen distintas superficies y estructuras que el detector debe aprender.
Imagen de VisA de Zou y colaboradores, CC BY 4.0. Recorte y anotaciones de Overview AI.
El mismo modelo. Las mismas imágenes reales de prueba.
- Una U-Net de segmentación estándar y de código abierto, sin cambios entre comparaciones.
- Distintas mezclas de imágenes reales y generadas, evaluadas con varias semillas aleatorias.
- Las mismas imágenes reales reservadas para cada comparación.
- Tasa de detección medida con un límite de falso rechazo del 2%.
Un falso rechazo ocurre cuando una pieza buena se clasifica como defectuosa. Mantener fijo ese límite permite una comparación útil: el modelo no puede mejorar su resultado simplemente rechazando más piezas buenas. El experimento mide el valor de los datos de entrenamiento con un modelo común.
Más detalles del entrenamiento
La U-Net usó un codificador ResNet-34, entradas de 512 × 512 y un presupuesto fijo de pasos de optimización. Cada mezcla combinó las imágenes de defectos con igual cantidad de imágenes sin defectos. Mantener estos ajustes permitió aislar mejor el efecto de cambiar los datos de defectos.
Los subconjuntos reales se seleccionaron de nuevo para cada semilla. Cuando hay pocas imágenes, los ejemplos que entran al entrenamiento pueden influir mucho. Varias semillas permiten examinar distintas selecciones y ejecuciones.
También unificamos la orientación de las placas antes del entrenamiento y la evaluación. PCB1 contiene placas fotografiadas en dos orientaciones opuestas, y la orientación está correlacionada con la etiqueta de pieza buena o defectuosa. Alinear imágenes y máscaras elimina ese atajo y centra la comparación en los defectos.
El resultado: igualar y superar la referencia de datos reales
Entrenar con 50 fotos reales de defectos produjo una detección media del 84%. Con solo 10 fotos reales, la media fue del 58%. Esa brecha refleja el problema de un equipo que todavía cuenta con pocos ejemplos reales.
Agregar 50 imágenes generadas a esas 10 fotos reales cambió el resultado. Entre las pruebas con varias semillas, una ejecución igualó el 84% de referencia. Otra alcanzó el 86%, superándolo con 40 fotos reales de defectos menos.
Igualó la referencia
84%
10 reales + 50 generadas · una semilla
Superó la referencia
86%
10 reales + 50 generadas · otra semilla
Estas ejecuciones individuales muestran que los ejemplos generados pueden ayudar a alcanzar la referencia de datos reales con una colección mucho menor de defectos reales. Para los fabricantes, es una vía útil para ampliar la cobertura del entrenamiento mientras sigue siendo difícil obtener casos poco frecuentes.
La detección de rayones aumentó a más del doble
La mejora más clara se observó en los rayones. Con 10 imágenes reales de defectos, el modelo detectó el 33% de los rayones. Agregar 50 imágenes generadas elevó esa cifra al 75%, sin reunir ninguna foto real adicional.
Lo que aportaron 50 imágenes generadas
Detección media antes y después de agregar 50 imágenes generadas a 10 fotos reales: rayones, del 33% al 75%; componentes faltantes, del 31% al 58%; pines doblados, del 76% al 96%; defectos de fusión, del 69% al 84%.
- Rayones
- 10 reales: 33%
- 10 reales + 50 generadas: 75%
- Componentes faltantes
- 10 reales: 31%
- 10 reales + 50 generadas: 58%
- Pines doblados
- 10 reales: 76%
- 10 reales + 50 generadas: 96%
- Defectos de fusión
- 10 reales: 69%
- 10 reales + 50 generadas: 84%
La detección de componentes faltantes también pasó del 31% al 58%. La de pines doblados mejoró del 76% al 96%, y la de defectos de fusión, del 69% al 84%. Las cuatro categorías mejoraron en esta comparación con 10 imágenes reales.
Aquí los datos sintéticos son especialmente útiles: aportan más ejemplos de defectos poco representados en un conjunto real pequeño. En lugar de esperar otra placa dañada, un ingeniero puede generar variaciones específicas y medir si ayudan.
Observe los defectos reales y generados
Estos ejemplos proceden del estudio. Elija un tipo de defecto para comparar fotografías reales de VisA con ejemplos de entrenamiento generados. Los contornos son anotaciones de las zonas defectuosas, no predicciones del detector.
Rayones: reales y generados
33% → 75% detectadosDeslice para recorrer los ejemplos o abra la imagen a tamaño completo debajo.
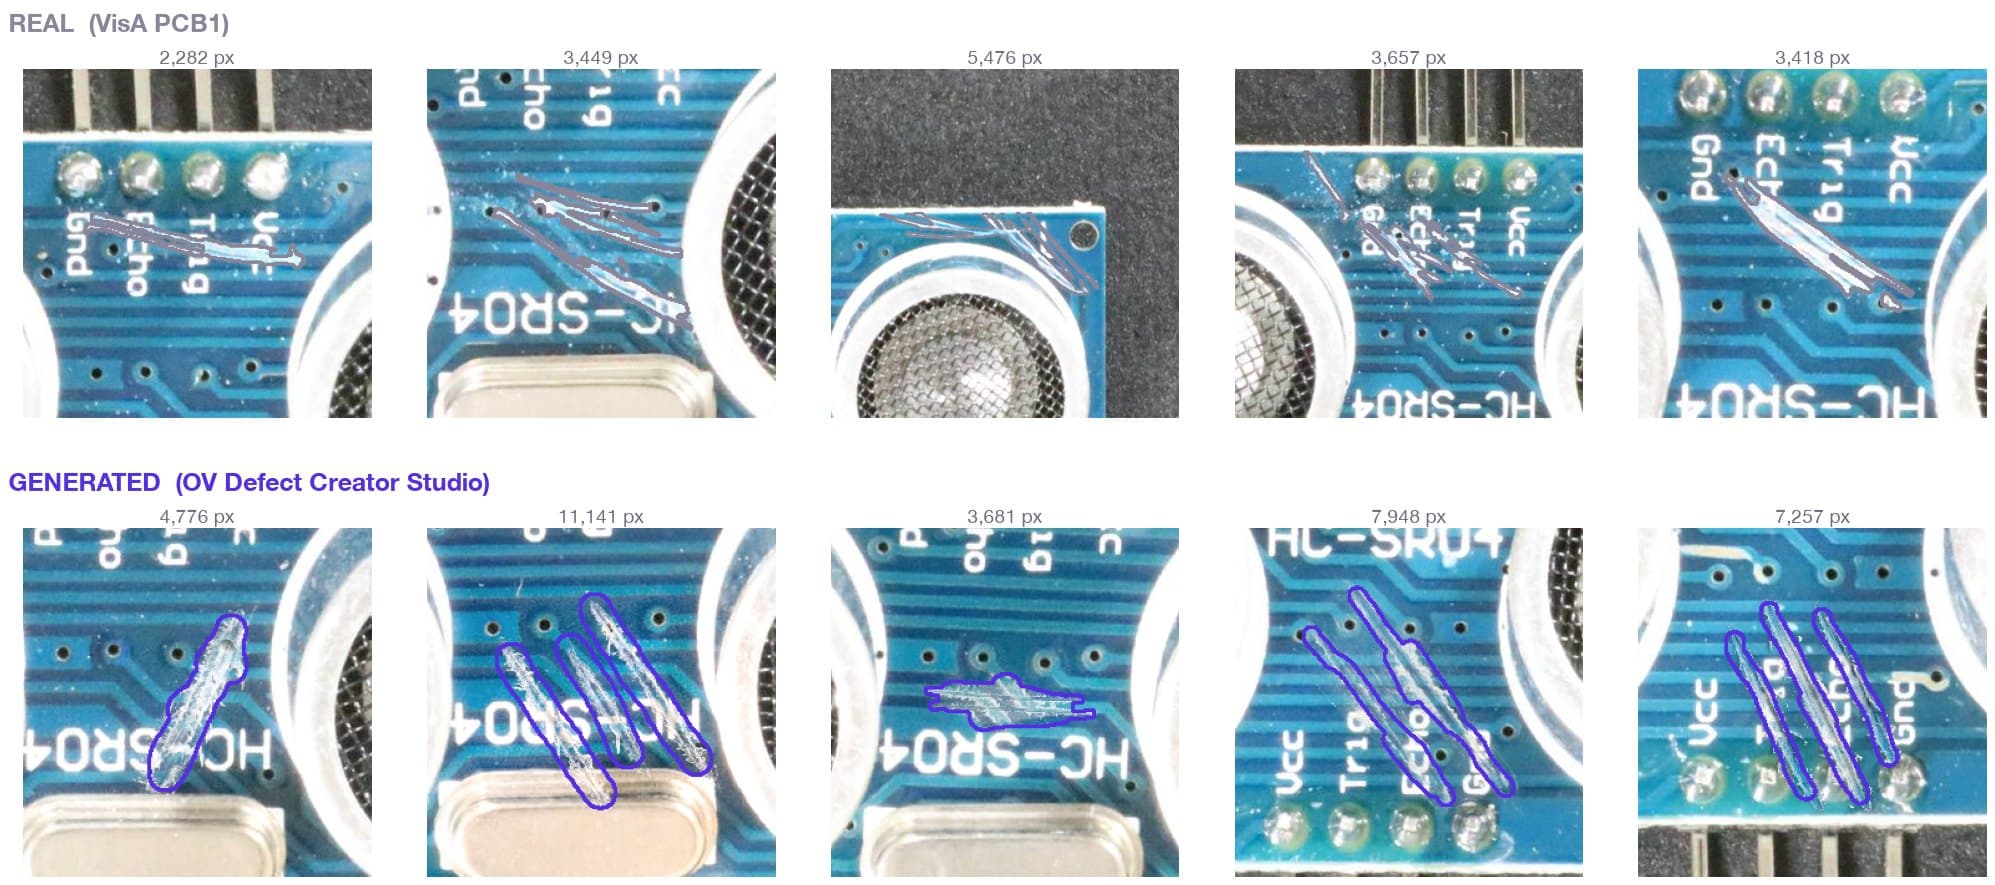
Observe las abrasiones claras donde se ha raspado el recubrimiento azul. Los ejemplos varían en longitud, dirección y cantidad de marcas paralelas. Enseñar esa variedad aporta más que repetir un surco evidente.
Abrir a tamaño completo: rayones ↗Las tasas son promedios redondeados de varias semillas para 10 imágenes reales de defectos, antes y después de agregar 50 generadas, con un límite de falso rechazo del 2%. Imágenes derivadas de VisA, Zou y colaboradores, bajo licencia CC BY 4.0. Recortes, anotaciones y modificaciones sintéticas de Overview AI.
Cómo creamos el conjunto de entrenamiento generado
Cada imagen generada partió de una placa sin defectos del subconjunto de entrenamiento. El operador colocó un defecto con OV Defect Creator Studio y luego dibujó una máscara de segmentación alrededor del material defectuoso. El conjunto generado cubrió las mismas cuatro categorías que el real, incluidas algunas placas con más de un defecto.
Los detalles visuales importaron. En esta placa, un rayón suele ser una abrasión clara que atraviesa el recubrimiento. Un pin doblado implica el desplazamiento de su terminal. Los componentes faltantes dejan superficies o pads expuestos. El conjunto de entrenamiento debe representar esas apariencias concretas, más allá de etiquetas generales como «rayón» o «doblado».
Los ejemplos de fusión muestran por qué no basta con cubrir una categoría. Los casos reales incluyen depósitos alrededor de pines y pads, así como sobre la carcasa metálica del cristal; los ejemplos generados mostrados se concentran en pines y pads. Esa diferencia orienta la siguiente generación: agregar la apariencia que falta, en vez de repetir la misma.
Qué significan los resultados para la inspección visual
El resultado respalda un flujo práctico: partir de las imágenes reales disponibles, generar ejemplos para cubrir vacíos y validar con imágenes reales. Un modelo que no detecta rayones necesita una mejor biblioteca de rayones. Si no detecta una forma específica de pin doblado, necesita ejemplos de esa forma.
Esta evaluación usó una U-Net estándar con un conjunto de datos de placas. Sus porcentajes describen ese experimento, no el rendimiento de una cámara de Overview AI ni de un sistema completo de inspección en producción. Mantener fijo el modelo permite examinar el aporte de los datos generados.
La oportunidad consiste en reducir la espera por ejemplos útiles. Los equipos pueden cubrir antes modos de falla conocidos pero poco frecuentes y seguir mejorando la inspección a medida que llegan más imágenes reales de producción.
Preguntas frecuentes
¿Los datos sintéticos permiten entrenar un modelo para detectar defectos reales?
Sí. En nuestra prueba con VisA PCB1, una U-Net estándar entrenada con 10 imágenes reales de defectos y 50 generadas igualó el 84% de referencia con una semilla y alcanzó el 86% con otra. Evaluamos con imágenes reales y un límite de falso rechazo del 2%.
¿Qué defectos se beneficiaron de las imágenes generadas?
Al agregar 50 imágenes generadas a 10 imágenes reales de defectos, la detección media de rayones aumentó del 33% al 75%; la de componentes faltantes, del 31% al 58%; la de pines doblados, del 76% al 96%; y la de defectos de fusión, del 69% al 84%. Estos resultados redondeados usan el mismo límite de falso rechazo del 2%.
¿Esta prueba evalúa una cámara de Overview AI?
Esta prueba mide la contribución de los datos de entrenamiento de OV Defect Creator Studio mediante una U-Net de segmentación estándar y de código abierto. No evalúa una cámara de Overview AI ni su software de inspección en producción.
¿Por qué esperar meses a que aparezcan defectos poco frecuentes?
Genere ejemplos sobre imágenes de sus productos con OV Defect Creator Studio y amplíe la cobertura de defectos que necesita su inspección.
Artículos relacionados
Cómo funciona OV Auto-Defect Creator Studio
Cree imágenes sintéticas de defectos para entrenar su inspección visual.
Leer más →Valide su inspección antes de pasar a producción
Prepare un conjunto real de prueba y use los defectos no detectados para mejorar su inspección.
Leer más →Datos sintéticos de defectos para una mezcla cambiante de productos
Descubra cómo los ejemplos generados ayudan en la fabricación de alto volumen y variedad media.
Leer más →