Metrología de conectores
Cada pin localizado, y los residuos, con una sola inferencia
La medición y la detección de defectos suelen ser dos estaciones. En un campo de pines salen de la misma pasada.
Una receta entrenada, una captura telecéntrica, 72 pines. La red devuelve al mismo tiempo un centroide subpíxel para cada pin y un mapa de contaminación a nivel de píxel, y la orientación de la pieza se recupera en 3D a partir de ese mismo conjunto de puntos.
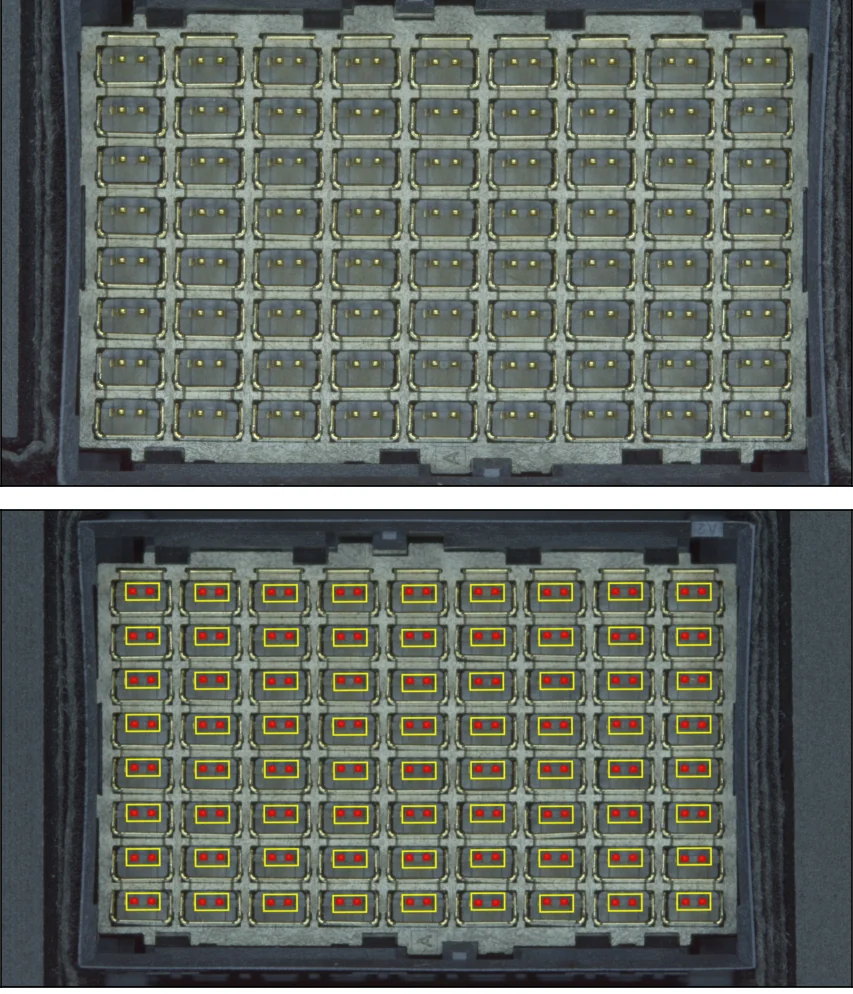
La captura sin procesar y el mismo fotograma con la salida del modelo dibujada encima. Una región de interés en cada pin, un marcador en cada punta detectada. Las dos partes del informe salen de esta única inferencia.
Qué significa posición verdadera en un campo de pines
A qué distancia está un pin del punto donde lo sitúa el plano, informado como diámetro y no como más y menos. La zona de tolerancia es un círculo alrededor del centro nominal, de modo que el valor informado es el doble de la desviación radial.
RTP = 2 × √( Δx² + Δy² )
Un pin desviado 0,10 mm en x y 0,10 mm en y tiene un error radial de 0,141 mm y una posición verdadera de 0,283 mm. Citar la cifra radial divide por dos todos los números del informe, y es la forma más habitual de malinterpretar estos resultados.
Del fotograma al centroide
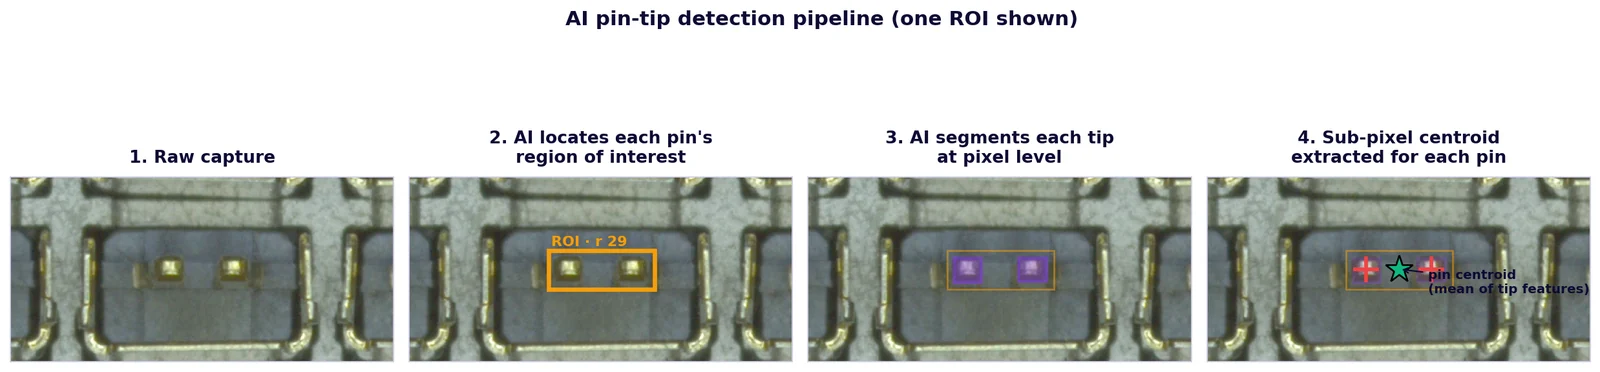
Cuatro etapas, repetidas en cada pin
La misma cadena se ejecuta sobre los 72 pines en cada captura, y la misma red produce en paralelo la salida de contaminación. La medición no va acoplada a la comprobación de defectos, ni la comprobación de defectos va acoplada a la medición.
Captura sin procesar
Un solo fotograma del conector completo a través de un objetivo telecéntrico. Sin captura pin a pin, sin mesa de indexado, sin una segunda estación.
Localizar cada región de interés
El modelo encuentra cada celda de pin del fotograma y coloca su propia región de búsqueda. Nada se enventana a mano, de modo que una pieza con más pines cuesta un fotograma mayor y no una receta más larga.
Segmentar las puntas a nivel de píxel
Dentro de cada región las puntas se segmentan en lugar de compararse con una plantilla. Una máscara tolera la variación del recubrimiento, la variación de asiento y la variación de iluminación que rompen una plantilla.
Reducir a un centroide subpíxel
Cada pin informa un único centroide, la media de sus dos puntas detectadas. Ese único punto es lo que utilizan todas las medidas posteriores: posición verdadera, paso entre vecinos y ajuste de pose.
Residuos en la misma pasada
La contaminación llega ya atribuida a un pin
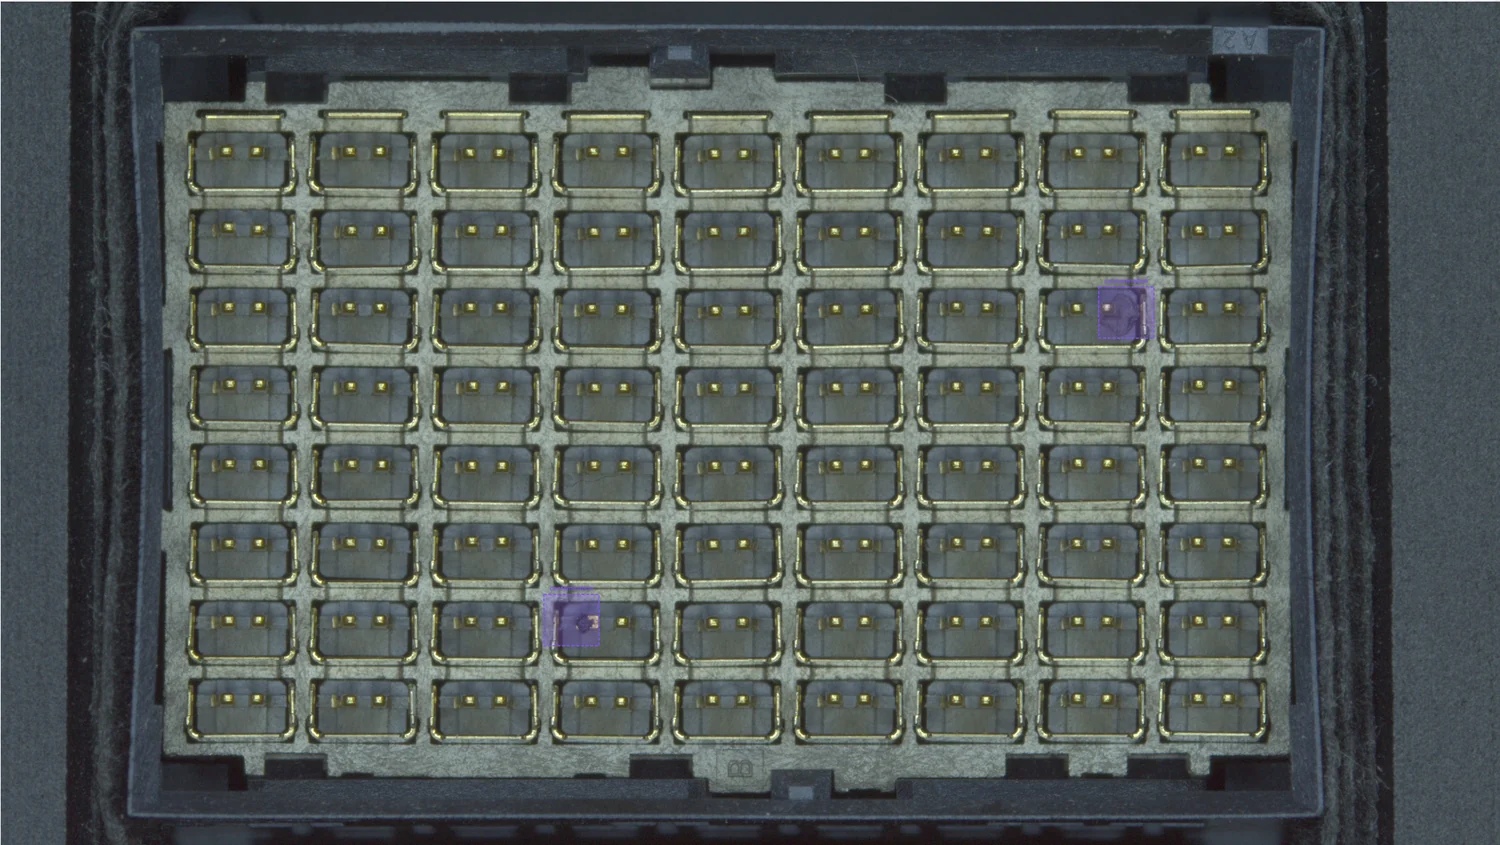
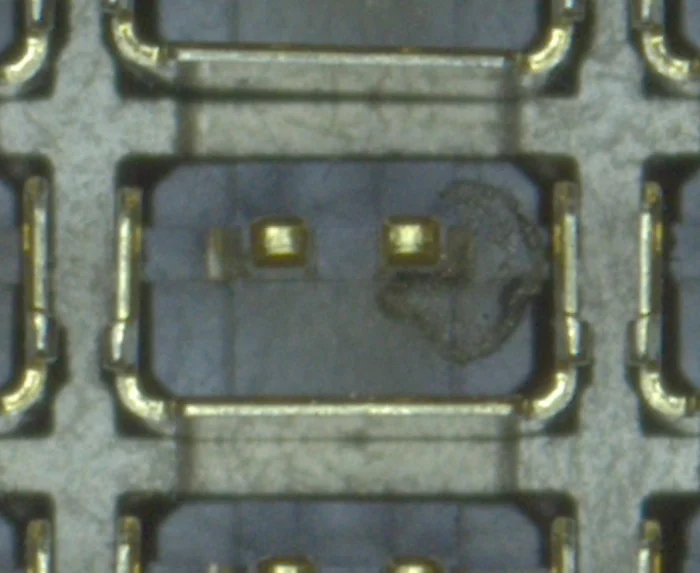
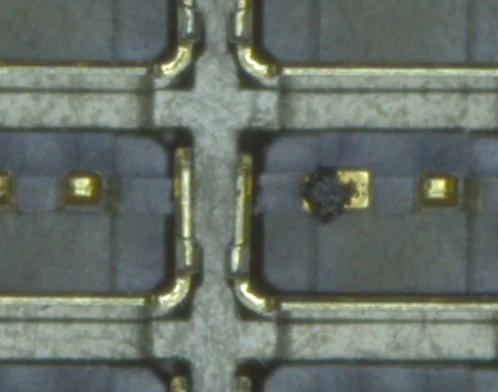
Los residuos de objetos extraños aparecen como viruta metálica, escamas de recubrimiento, fibra de guante, polvo y lo que haya soltado la operación anterior. Un clasificador entrenado con la lista que usted ya ha visto falla con la primera cosa que no ha visto, así que la detección se plantea como una desviación respecto a una celda de pin limpia y no como un conjunto de clases con nombre. Cada región vuelve con un recuadro delimitador preciso al píxel y el pin sobre el que se encuentra.
Exactitud
El modelo es preciso al píxel. La óptica decide las micras.
El centroide queda dentro de un píxel en el peor de los casos y, como un centroide tomado de una máscara de segmentación es por naturaleza una magnitud subpíxel, ese límite es conservador. Lo que vale en micras es entonces una propiedad del sensor y del objetivo telecéntrico, no de la red. Eso convierte la mejora de exactitud en un cambio de sensor: el objetivo, la montura, la iluminación y la receta entrenada se quedan como están.
| Sensor | Resolución | Paso de píxel | Escala sobre la pieza | Campo de visión | Peor caso |
|---|---|---|---|---|---|
| 8.3 MP | 3864 x 2192 | 2.0 µm | 9.35 µm / px | 36.1 x 20.5 mm | ±10 µm |
| 65 MP | 9344 x 7000 | 3.2 µm | 3.33 µm / px | 31.1 x 23.3 mm | ±3.3 µm |
Unas 2,8 veces la resolución lineal sobre la misma pieza significa que cada píxel cubre aproximadamente tres veces menos. Esta es también la razón para nombrar una tolerancia antes de que nadie especifique hardware: el sensor que la sostiene sale por aritmética, y pagar por el mayor cuando el plano no lo necesita es la forma más habitual de sobredimensionar estas estaciones.
Recuperación de pose 3D
Extraer el plano de la pieza de una imagen 2D
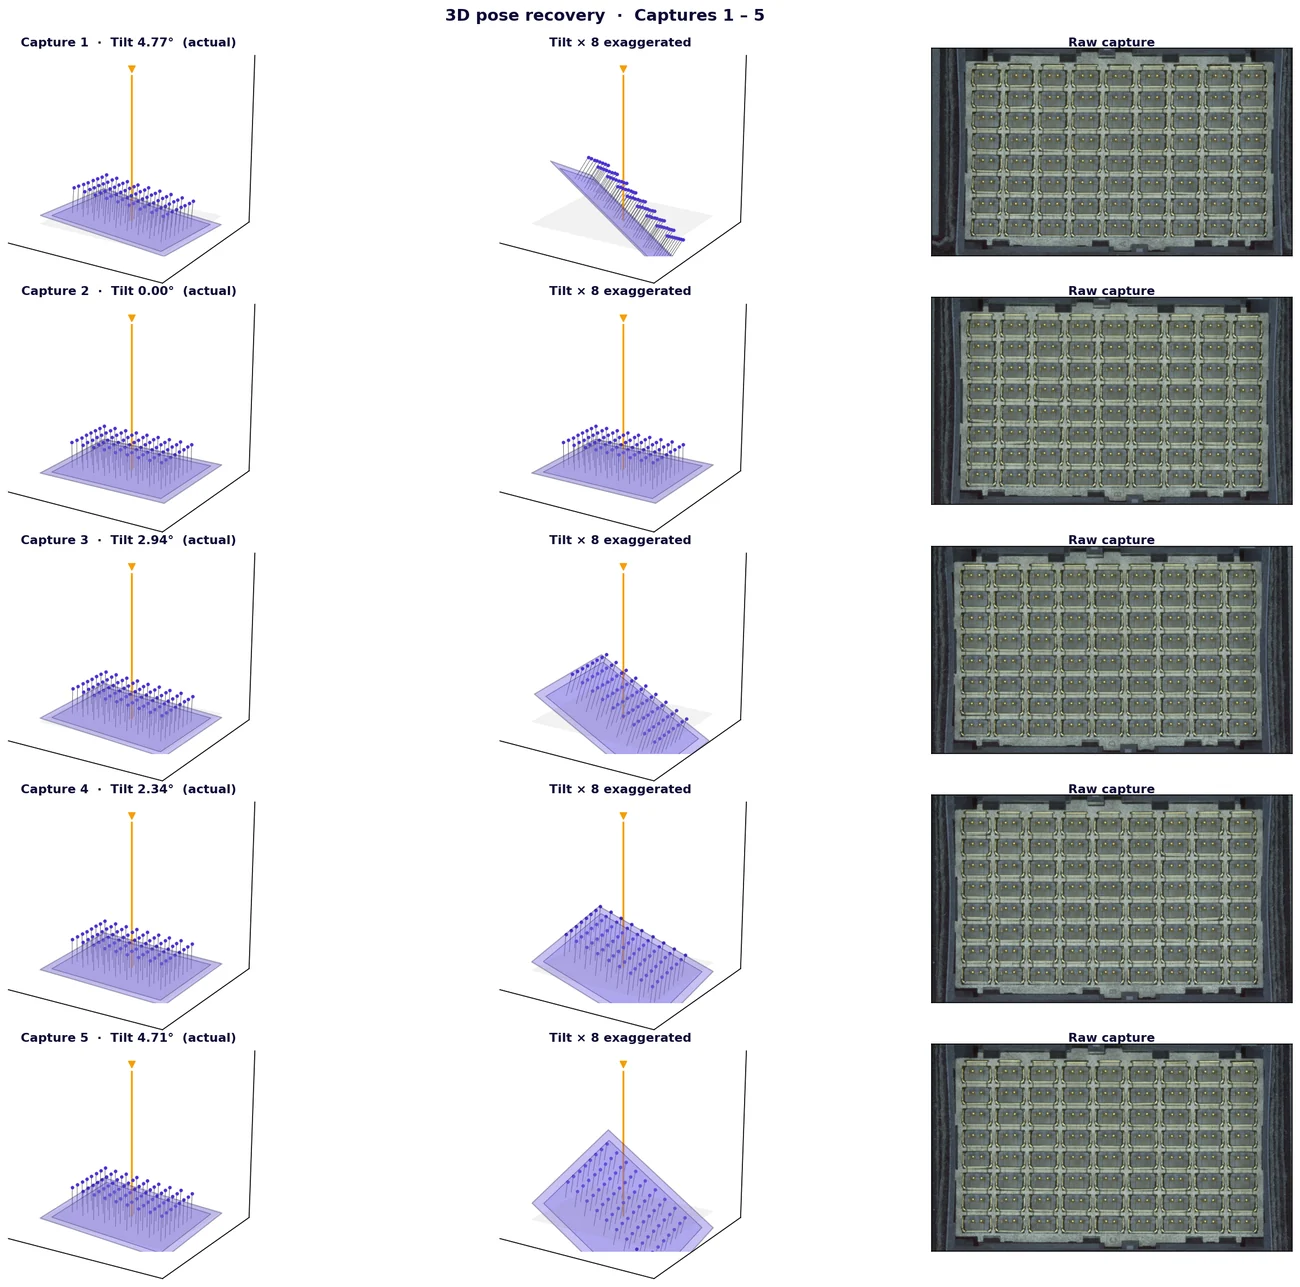
Un objetivo telecéntrico proyecta de forma ortográfica, con rayos paralelos y sin escorzo de perspectiva. Eso es lo que hace que la inclinación sea recuperable y no simplemente molesta. Una retícula de pines inclinada se representa a tamaño completo a lo largo del eje de inclinación y comprimida por el coseno del ángulo en la dirección perpendicular, de modo que la propia compresión lleva la orientación.
Un ajuste afín, descompuesto
Ajustar una transformación afín de dos por dos a las 72 posiciones medidas y descomponerla por SVD devuelve en forma cerrada la guiñada, la magnitud de la inclinación, la dirección del eje de inclinación y su reparto en cabeceo y alabeo. Sin iteración, sin segunda cámara, sin luz estructurada.
Inmune al pin doblado
El ajuste se ejecuta como un consenso sobre subconjuntos aleatorios de 30 pines, de modo que un pin desplazado no puede arrastrar el plano recuperado fuera del acuerdo de los otros 71. Un ajuste ingenuo sobre todos ellos absorbe el valor atípico en el datum e informa la pieza como correcta.
La inclinación deja de ser error
Aplicar la afín inversa normaliza la retícula a un marco de referencia plano. Todos los números posteriores se informan contra ese marco, de modo que cómo se haya asentado la pieza deja de aparecer como una desviación de posición.
Marcos de referencia
Tres formas de informarlo, un solo conjunto de pines
La medición subyacente no cambia. Solo cambia el marco en que se expresa, de modo que el informe puede ajustarse al plano en lugar de que el plano tenga que ajustarse a la estación.
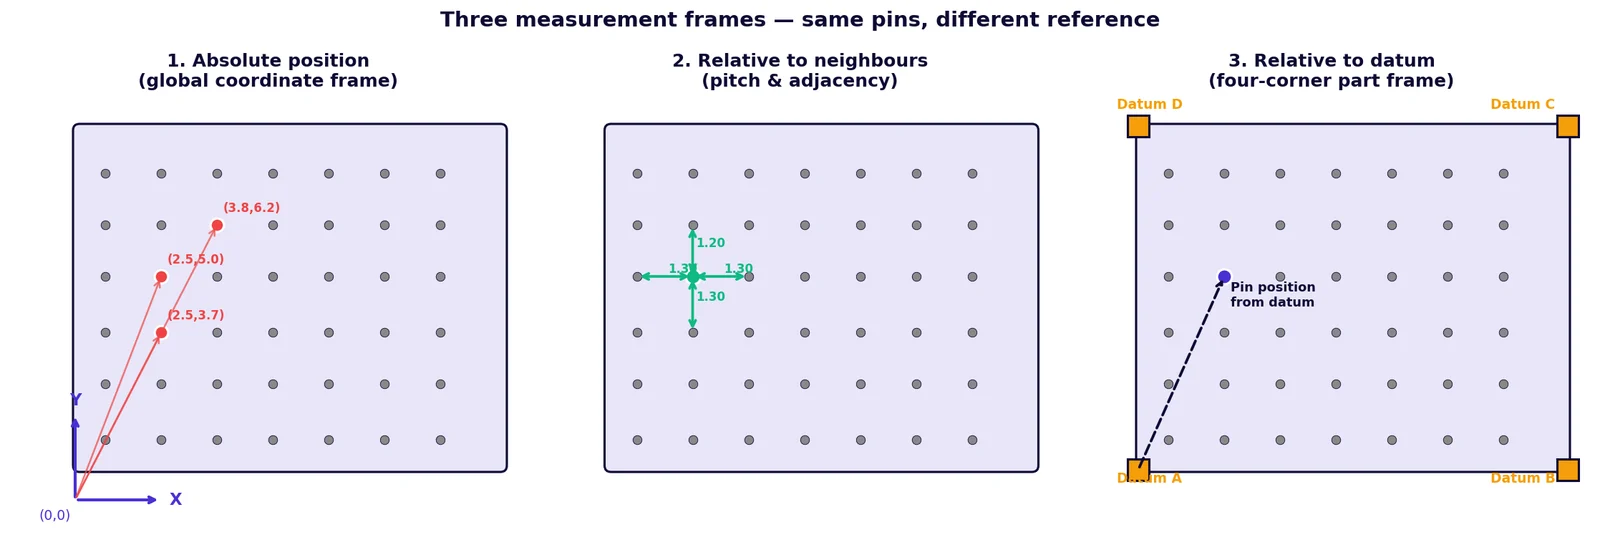
Absoluta
Cada pin informado como una x y una y en el marco de la cámara. Sencillo, y la respuesta correcta cuando la pieza está sujeta con rigidez, pero se desplaza en cuanto la pieza se mueve dentro del campo de visión.
Relativa a los vecinos
Paso entre pines y distancias de adyacencia. Este es el marco que detecta un pin ausente, un pin duplicado o un error local de paso, y es indiferente a dónde se sitúe la pieza.
Relativa a un datum
Las esquinas del cuerpo del conector definen un marco local de pieza y las posiciones de los pines se informan como desviaciones respecto a él. Así es como los planos suelen especificar la posición verdadera, de modo que normalmente es el marco que importa.
Robustez
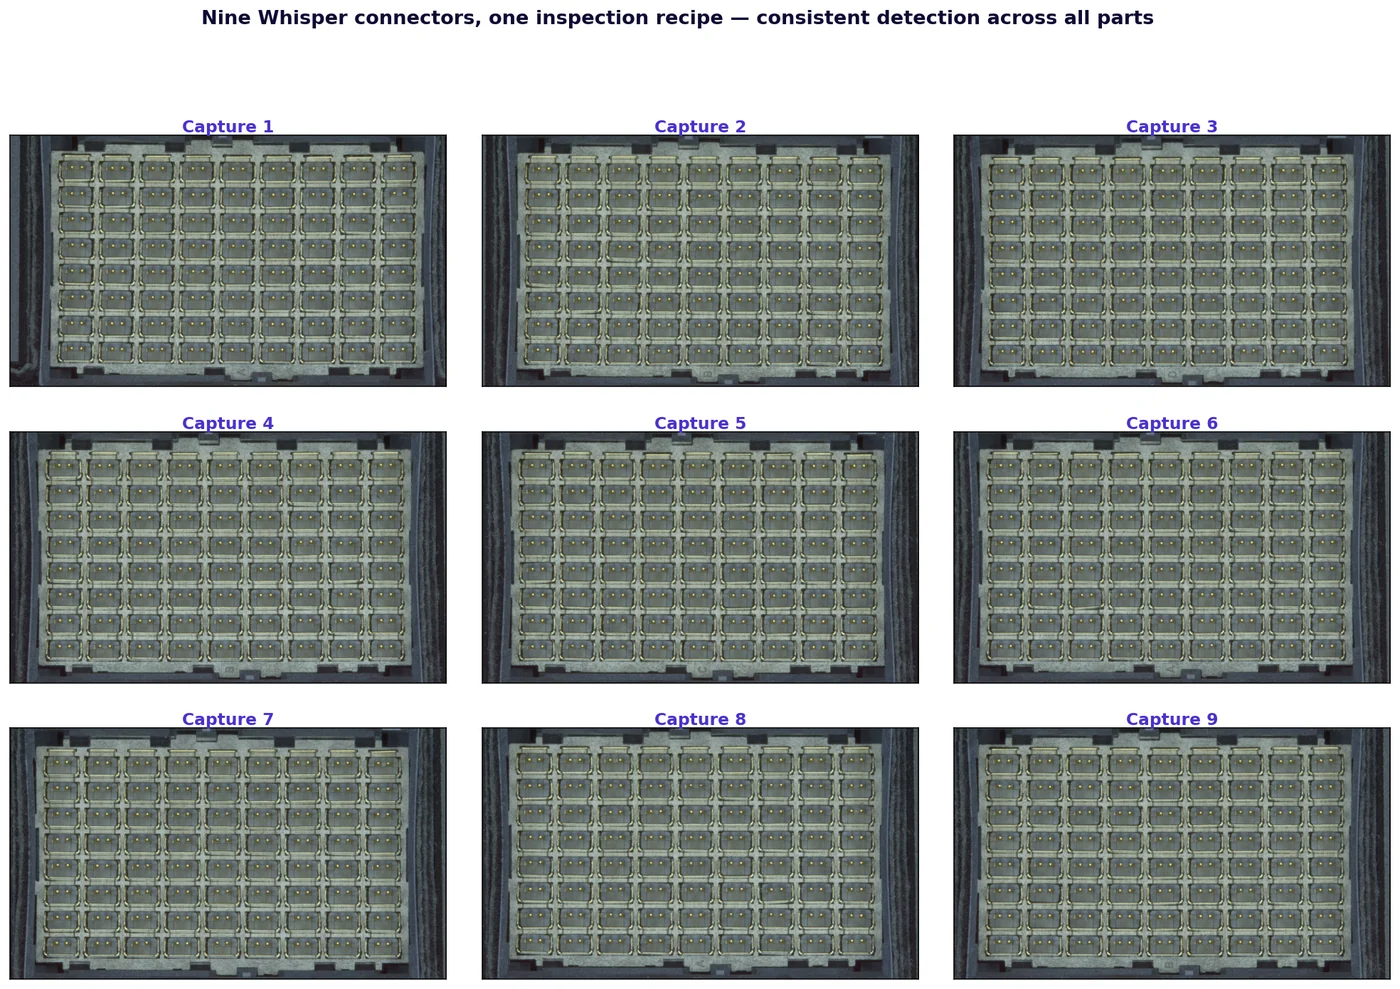
Nueve piezas, una receta, sin reajustes
Las nueve capturas abarcan la variación que una línea produce de verdad: diferencias de asiento, de iluminación y de giro de la pieza en el plano. Todas pasaron por la misma receta.
Todas las capturas devolvieron los 72 pines con dos puntas cada uno. Nada se reorientó, se reenfocó ni se reentrenó entre piezas, y esa es la diferencia entre una demostración y algo que sobrevive a un turno.
Las partes difíciles
Cuatro factores que deciden si el número es real
La medición falla de forma distinta a la detección. Una detección encuentra el defecto o no lo encuentra. Una medición puede equivocarse con total confianza, y una posición de pin equivocada con confianza es una pieza buena desechada o una pieza cortocircuitada enviada.
Aquí la óptica telecéntrica hace un trabajo real
En esta pieza no son un lujo. La proyección ortográfica es lo que elimina el error de perspectiva de la medición y, por separado, lo que permite recuperar la inclinación en forma cerrada. Un objetivo estándar metería la altura de la pieza dentro de los números de posición y no dejaría ninguna forma limpia de volver a sacarla.
La escala tiene que ser trazable
Las micras por píxel son la constante que lo convierte todo, y son lo único que separa un centroide preciso al píxel de una cifra en micras equivocada. Derívela de un patrón certificado, regístrela y vuelva a comprobarla de forma programada. Una escala que ha derivado produce números plausibles en lugar de números evidentemente erróneos, que es peor.
La elección del datum cambia todos los números
Un ajuste sobre todos los pines reparte el error de forma uniforme y favorece a una pieza con un solo pin defectuoso. Un ajuste sobre los elementos de referencia indicados en el plano informa de lo que el plano pide. Los dos discrepan, y solo uno de ellos es la especificación.
Repetibilidad antes que exactitud
Una estación que acierta de media pero dispersa de pieza a pieza no puede decidir sobre nada. La repetibilidad es razonable exigirla antes de que la estación rechace su primera pieza, no después de que rechace la equivocada.
Cómo especificarlo
- Indique la tolerancia de posición del plano, y diga si es diametral. La mitad de las discusiones sobre si un sistema es capaz acaban siendo un factor de dos.
- Indique el marco que usa el plano. El informe absoluto, el referido a vecinos y el referido a datum salen todos de los mismos centroides, pero producen números distintos sobre la misma pieza.
- Indique la partícula más pequeña que importa, y deje que el campo de visión, el objetivo y las micras por píxel se deduzcan. Nuestras calculadoras de óptica hacen esa aritmética para trayectorias estándar y telecéntricas.
- Diga cuánto puede inclinarse y girar la pieza en el utillaje, porque eso es lo que decide si la recuperación de pose es una comodidad o lo que mantiene en pie la medición.
- Acuerde el estudio de aceptación de antemano. Repetibilidad sobre piezas reales y una correlación con su método de referencia, con los umbrales escritos antes de que nadie lo ejecute.
Manufacturers running Overview AI in production
Manufacturers running Overview AI in production
FAQ
Frequently asked questions
¿Puede un mismo modelo medir la posición de los pines y detectar residuos a la vez?
Sí. La misma red produce dos salidas en una única pasada de inferencia: un centroide subpíxel para cada pin y un mapa de contaminación a nivel de píxel. En un conector de 72 pines eso son 72 posiciones y todos los residuos presentes en la pieza a partir de una sola captura. Cada región de contaminación se atribuye al pin sobre el que se encuentra y se informa con un recuadro delimitador preciso al píxel, de modo que el defecto llega ya vinculado a una ubicación y no como una marca de rechazo suelta.
¿Qué es la posición verdadera en un conector?
La posición verdadera es la distancia entre donde está realmente un pin y donde el plano dice que debería estar, expresada como diámetro y no como más y menos. La zona de tolerancia es un círculo alrededor del centro nominal, de modo que el valor informado es el doble de la desviación radial. Un pin desviado 0,10 mm en x y 0,10 mm en y tiene un error radial de 0,141 mm y una posición verdadera de 0,283 mm. Informar la cifra radial en lugar de la diametral divide por dos todos los números del informe, y es con diferencia la forma más habitual de malinterpretar estos resultados.
¿Con qué exactitud se localiza el centroide del pin?
El centroide queda dentro de un píxel en el peor de los casos, y normalmente bastante mejor, porque un centroide calculado a partir de una máscara de segmentación es por naturaleza una magnitud subpíxel. Eso convierte la exactitud física en una función de la óptica y no del modelo. A 9,35 micras por píxel el peor caso es de más menos 10 micras. Colocar un sensor de mayor resolución detrás del mismo objetivo telecéntrico y con la misma receta entrenada lleva la escala a 3,33 micras por píxel y el peor caso a más menos 3,3 micras. Nada más cambia en la estación.
¿Cómo se trata la inclinación de la pieza sin una segunda cámara?
Un objetivo telecéntrico proyecta de forma ortográfica, con rayos paralelos y sin escorzo de perspectiva, y eso es lo que permite recuperar la inclinación a partir de una sola imagen 2D. Cuando la cara del conector está inclinada, la retícula de pines proyectada conserva su tamaño a lo largo del eje de inclinación y aparece comprimida por el coseno del ángulo en la dirección perpendicular. Ajustar una transformación afín de dos por dos a las 72 posiciones medidas y descomponerla por SVD devuelve en forma cerrada la guiñada, la magnitud de la inclinación, la dirección del eje de inclinación y su reparto en cabeceo y alabeo. La afín inversa normaliza después la retícula a un marco de referencia plano, de modo que la inclinación deja de aparecer como error de medición.
¿Un solo pin doblado estropea la alineación?
No, porque el ajuste de pose se ejecuta como un consenso sobre subconjuntos aleatorios del campo de pines y no como un único ajuste sobre todo el conjunto. Con 72 pines disponibles, ajustar repetidamente subconjuntos de 30 y quedarse con el consenso implica que un solo pin desplazado no puede desviar el plano recuperado respecto al acuerdo de los otros 71. Esto importa porque el valor atípico suele ser justamente lo que se quiere medir, y un ajuste óptimo ingenuo lo absorbe discretamente en el datum e informa la pieza como correcta.
¿En qué marco de referencia deben informarse las posiciones?
En el que use el plano, y el mismo conjunto de centroides admite los tres. La posición absoluta informa cada pin en el marco de la cámara, lo cual es sencillo pero se desplaza cuando la pieza se mueve dentro del campo de visión. El informe referido a vecinos da el paso entre pines y la adyacencia, lo que detecta un pin ausente, un pin duplicado o un error local de paso, y es indiferente a dónde se sitúe la pieza. El informe referido a datum construye un marco local de pieza a partir de las esquinas del cuerpo del conector e informa desviaciones respecto a él, que es como los planos suelen especificar la posición verdadera.
¿Qué tamaño de residuo se puede detectar?
Se deriva de la óptica, no del modelo. La escala en micras por píxel marca el límite inferior, y un detalle necesita varios píxeles de ancho para poder separarse del ruido del sensor y de la textura del recubrimiento que tiene debajo. El contraste importa tanto como el tamaño, ya que una fibra oscura atravesada sobre una celda de pin es mucho más fácil que un fragmento metálico sobre una superficie metálica. La forma honesta de especificarlo es nombrar la partícula más pequeña que importa y calcular hacia atrás el campo de visión y el objetivo que ponen suficientes píxeles sobre ella.
Related
Detección de residuos y FOD
Encontrar residuos de objetos extraños dentro de carcasas y jaulas de conector antes de que se conviertan en un cortocircuito en campo.
Read more →Medición dimensional
Distancias, diámetros, ángulos y huecos frente a una tolerancia de plano, y qué hace que el número sea fiable.
Read more →Inspección de pines doblados
Pines deformados y desplazados en conectores de alta densidad, y dónde toma el relevo la medición de posición.
Read more →Tráiganos un plano
Envíe la tolerancia de posición, el número de pines y la partícula más pequeña que necesita detectar. Recibirá la óptica y una respuesta honesta sobre si una sola estación puede con ambas cosas, antes de que nadie le hable de hardware.