Đo lường đầu nối
Định vị mọi chân cắm, và cả dị vật, từ một lần suy luận
Đo lường và phát hiện lỗi thường là hai trạm riêng. Trên một vùng chân cắm, chúng đi ra từ cùng một lượt chạy.
Một công thức đã huấn luyện, một lần chụp viễn tâm, 72 chân cắm. Mạng trả về đồng thời trọng tâm dưới điểm ảnh cho từng chân và bản đồ nhiễm bẩn ở mức điểm ảnh, còn hướng của chi tiết được phục hồi trong không gian 3D từ chính tập điểm đó.
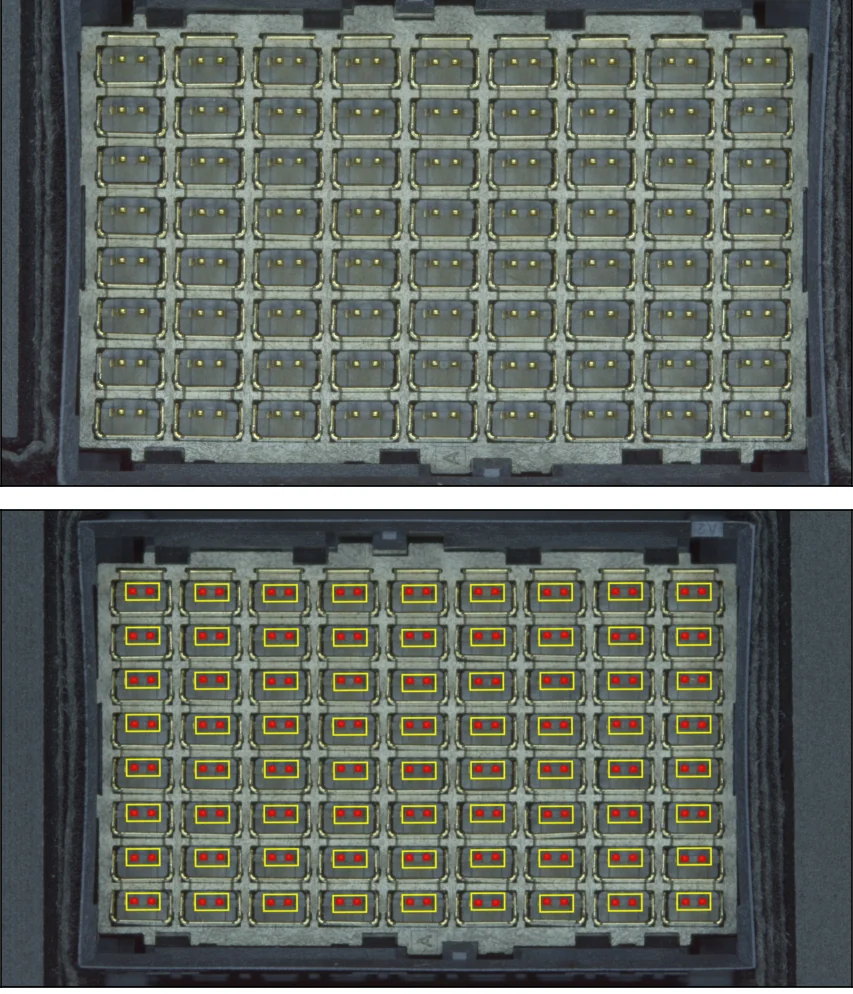
Ảnh chụp gốc, và cùng khung hình đó với kết quả của mô hình vẽ chồng lên. Một vùng quan tâm trên từng chân cắm, một dấu trên từng đặc trưng đầu chân được phát hiện. Cả hai phần của báo cáo đều đến từ một lần suy luận này.
Vị trí thực nghĩa là gì trên một vùng chân cắm
Chân cắm nằm cách vị trí bản vẽ quy định bao xa, báo cáo theo đường kính chứ không theo cộng trừ. Vùng dung sai là một hình tròn quanh tâm danh nghĩa, nên giá trị báo cáo bằng hai lần độ lệch hướng kính.
RTP = 2 × √( Δx² + Δy² )
Một chân cắm lệch 0,10 mm theo x và 0,10 mm theo y có sai số hướng kính 0,141 mm và vị trí thực 0,283 mm. Trích dẫn giá trị hướng kính sẽ làm mọi con số trong báo cáo giảm một nửa, và đó là cách phổ biến nhất khiến các kết quả này bị hiểu sai.
Từ khung hình đến trọng tâm
Bốn giai đoạn, lặp lại trên từng chân cắm
Cùng một chuỗi xử lý chạy trên cả 72 chân cắm trong mọi lần chụp, và cùng mạng đó tạo ra đầu ra nhiễm bẩn song song. Phép đo không phải thứ gắn thêm vào phép kiểm lỗi, và phép kiểm lỗi cũng không phải thứ gắn thêm vào phép đo.
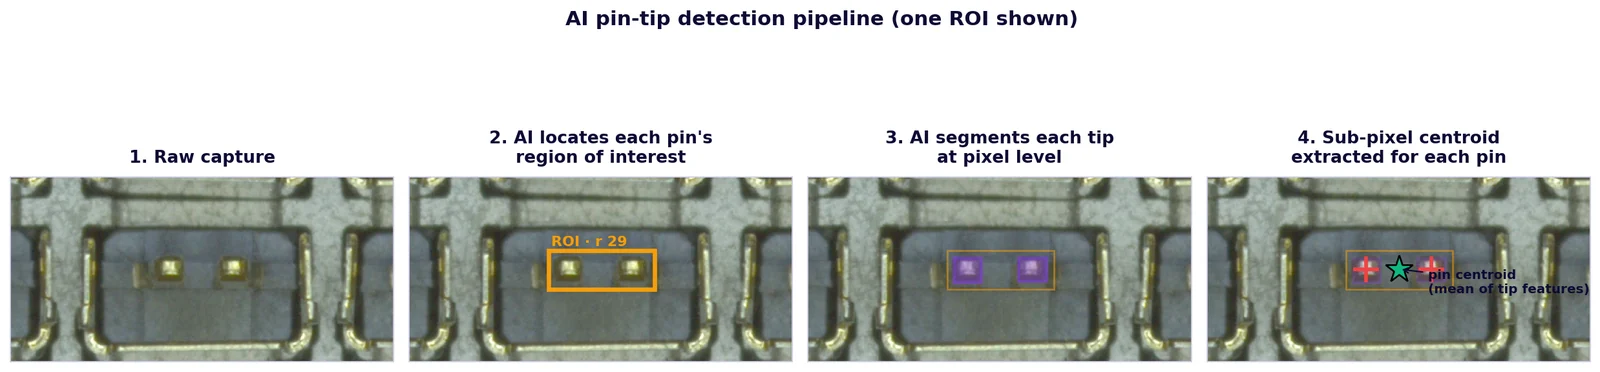
Ảnh chụp gốc
Một khung hình của cả đầu nối qua ống kính viễn tâm. Không chụp riêng từng chân, không cần bàn chia độ, không cần trạm thứ hai.
Định vị từng vùng quan tâm
Mô hình tìm mọi khoang chân cắm trong khung hình và tự đặt vùng tìm kiếm của nó. Không có vùng nào được mở cửa sổ bằng tay, nên một chi tiết nhiều chân hơn cần một khung hình lớn hơn chứ không phải một công thức dài hơn.
Phân đoạn đầu chân ở mức điểm ảnh
Bên trong mỗi vùng, các đặc trưng đầu chân được phân đoạn chứ không phải đối sánh mẫu. Một mặt nạ chịu được biến động lớp mạ, biến động khi đặt chi tiết và biến động chiếu sáng, những thứ vốn làm hỏng một khuôn mẫu.
Quy về trọng tâm dưới điểm ảnh
Mỗi chân cắm báo về một trọng tâm, là trung bình của hai đặc trưng đầu chân phát hiện được. Chính điểm duy nhất đó là thứ mọi phép đo phía sau sử dụng: vị trí thực, bước giữa các chân lân cận, và phép khớp tư thế.
Dị vật trong cùng lượt chạy
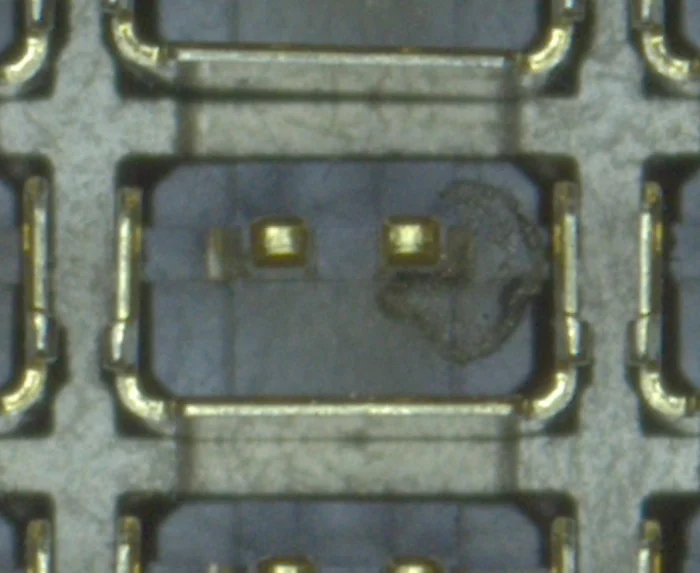
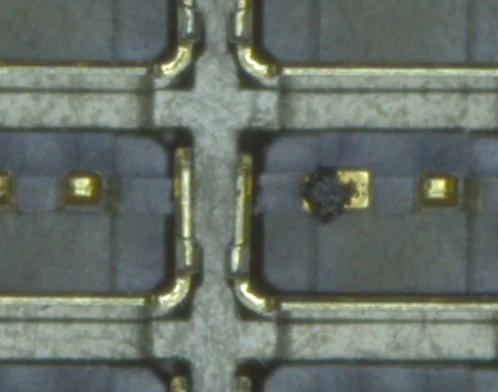
Nhiễm bẩn đến nơi đã gắn sẵn chân cắm tương ứng
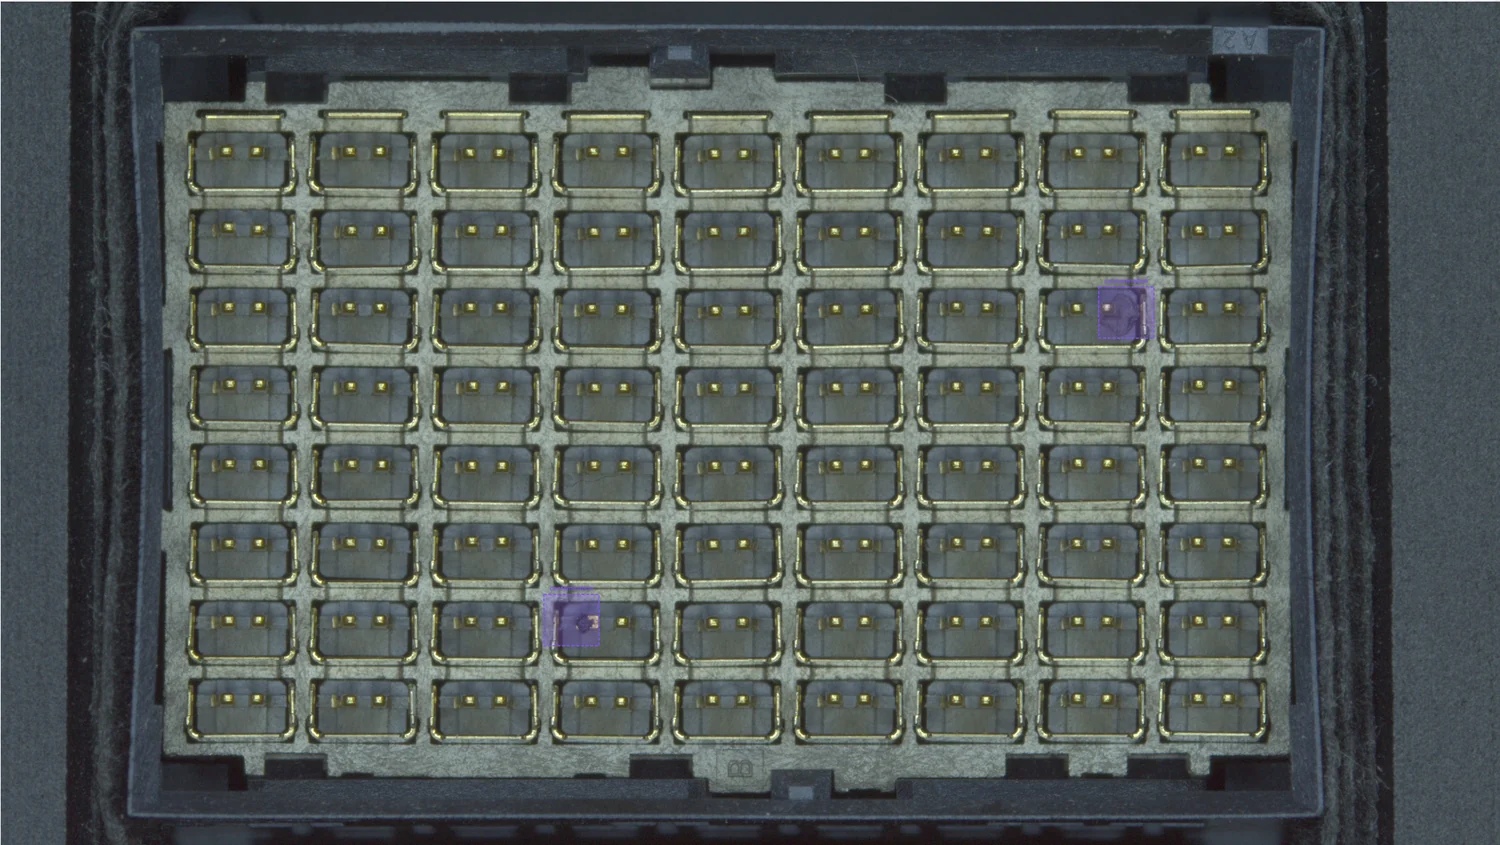
Dị vật xuất hiện dưới dạng phoi kim loại, vảy mạ, sợi găng tay, bụi và bất cứ thứ gì công đoạn trước để lại. Một bộ phân loại huấn luyện trên danh sách bạn đã thấy sẽ thất bại ngay ở thứ đầu tiên bạn chưa thấy, nên phép phát hiện được đặt ra như một sai khác so với khoang chân cắm sạch chứ không phải như một tập các lớp có tên. Mỗi vùng trả về kèm khung bao chính xác tới từng điểm ảnh và chân cắm mà nó đang nằm trên đó.
Độ chính xác
Mô hình chính xác tới điểm ảnh. Quang học quyết định số micromet.
Trọng tâm nằm trong phạm vi một điểm ảnh ở trường hợp xấu nhất, và vì trọng tâm lấy từ mặt nạ phân đoạn vốn đã là đại lượng dưới điểm ảnh nên giới hạn đó là thận trọng. Nó đáng giá bao nhiêu micromet khi ấy là thuộc tính của cảm biến và ống kính viễn tâm, không phải của mạng. Điều đó biến lộ trình nâng độ chính xác thành việc đổi cảm biến: ống kính, giá bắt, chiếu sáng và công thức đã huấn luyện đều giữ nguyên.
| Cảm biến | Độ phân giải | Bước điểm ảnh | Tỉ lệ trên chi tiết | Trường nhìn | Trường hợp xấu nhất |
|---|---|---|---|---|---|
| 8.3 MP | 3864 x 2192 | 2.0 µm | 9.35 µm / px | 36.1 x 20.5 mm | ±10 µm |
| 65 MP | 9344 x 7000 | 3.2 µm | 3.33 µm / px | 31.1 x 23.3 mm | ±3.3 µm |
Khoảng 2,8 lần độ phân giải tuyến tính trên cùng một chi tiết nghĩa là mỗi điểm ảnh phủ diện tích nhỏ hơn chừng ba lần. Đây cũng là lý do nên nêu dung sai trước khi ai đó chỉ định phần cứng: cảm biến giữ được dung sai đó suy ra từ phép tính, còn việc trả tiền cho loại lớn hơn trong khi bản vẽ không cần là cách phổ biến nhất khiến các trạm này bị làm quá tay.
Phục hồi tư thế 3D
Lấy mặt phẳng chi tiết ra từ một ảnh 2D
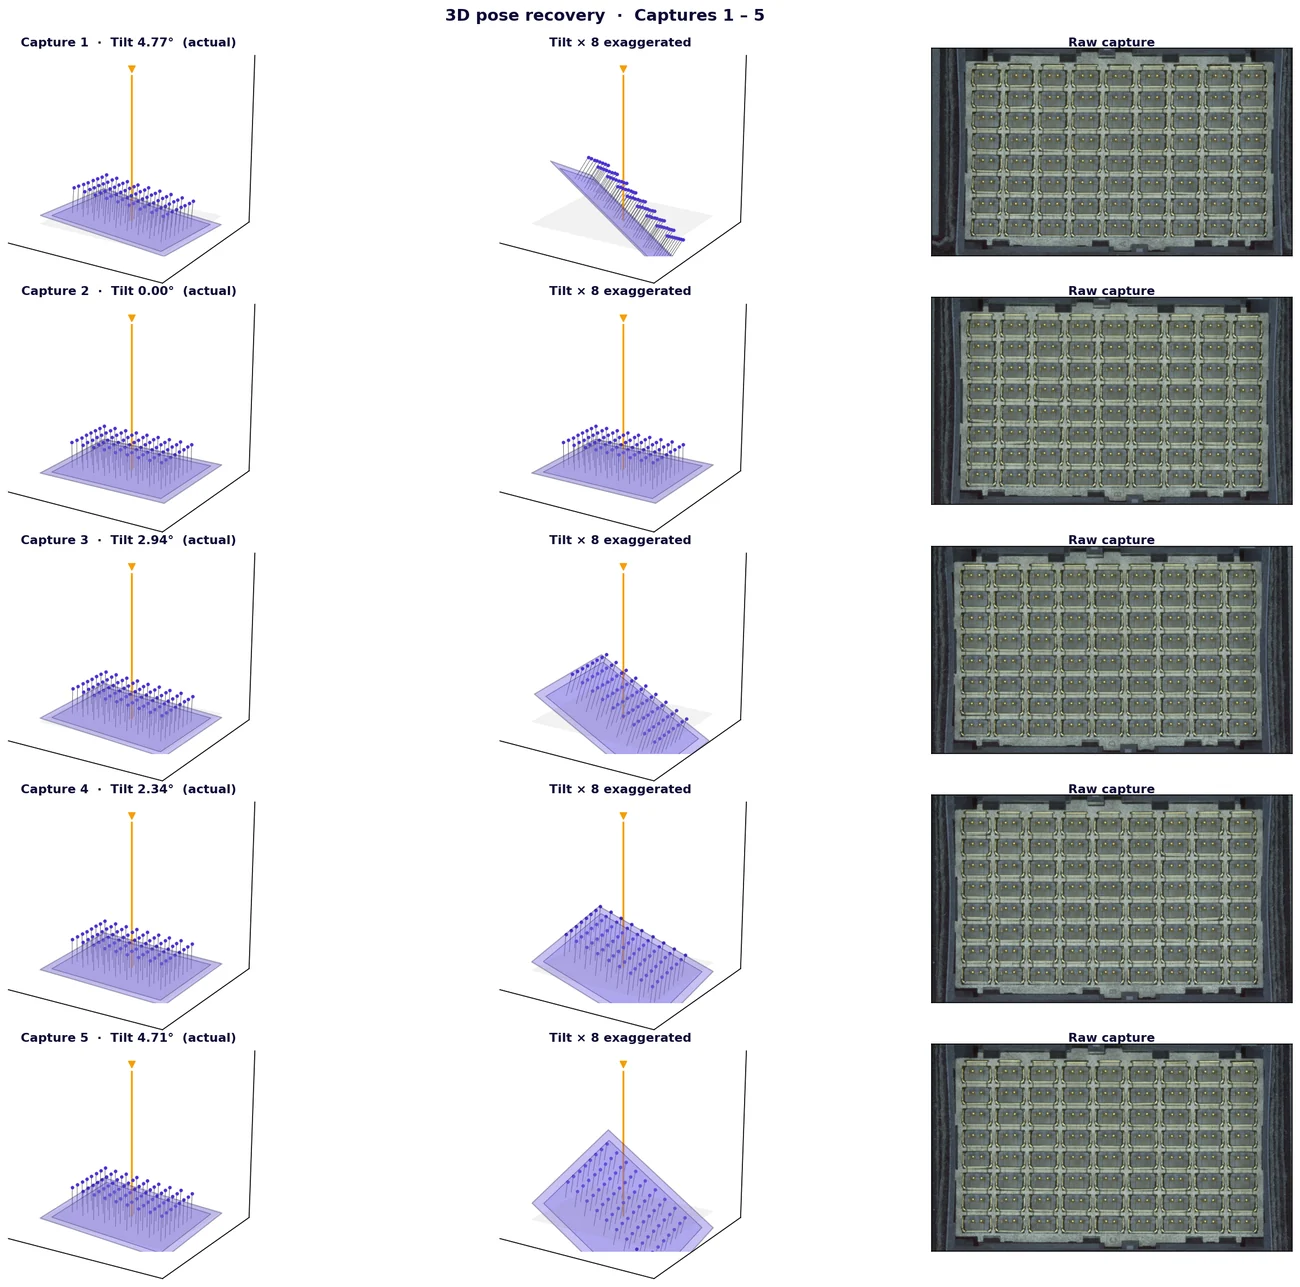
Ống kính viễn tâm chiếu theo phép chiếu trực giao, với các tia song song và không có co ngắn phối cảnh. Chính điều đó khiến độ nghiêng trở thành thứ phục hồi được chứ không chỉ là thứ gây phiền. Một lưới chân cắm bị nghiêng sẽ lên ảnh đúng kích thước dọc theo trục nghiêng và bị nén theo cosin của góc nghiêng ở phương vuông góc, nên chính độ nén đó mang thông tin về hướng.
Một phép khớp affine, rồi phân rã
Khớp một biến đổi affine hai nhân hai vào 72 vị trí chân cắm đo được rồi phân rã bằng SVD sẽ trả về góc yaw, độ lớn nghiêng, hướng trục nghiêng và cách tách thành pitch với roll ở dạng nghiệm đóng. Không lặp, không cần camera thứ hai, không cần ánh sáng cấu trúc.
Miễn nhiễm với chân cắm cong
Phép khớp chạy theo dạng đồng thuận trên các tập con 30 chân ngẫu nhiên, nên một chân lệch không thể kéo mặt phẳng phục hồi ra khỏi sự nhất trí của 71 chân còn lại. Một phép khớp ngây thơ lên toàn bộ sẽ hấp thụ điểm ngoại lai vào chuẩn và báo chi tiết là đạt.
Độ nghiêng thôi là sai số
Áp dụng phép affine nghịch đảo sẽ chuẩn hóa lưới về một hệ quy chiếu phẳng. Mọi con số phía sau đều được báo theo hệ đó, nên việc chi tiết tình cờ nằm thế nào không còn hiện ra thành sai lệch vị trí.
Hệ quy chiếu
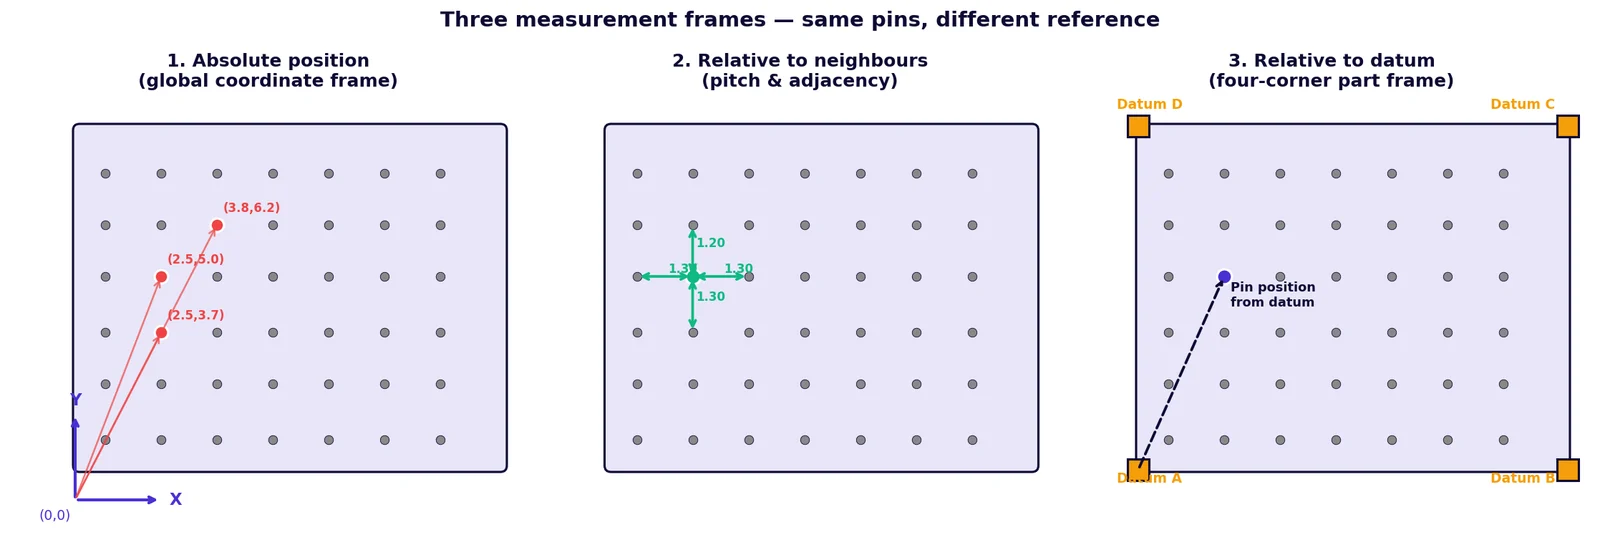
Ba cách báo cáo, một tập chân cắm
Phép đo nền tảng không thay đổi. Chỉ hệ quy chiếu dùng để biểu diễn nó thay đổi, nên báo cáo có thể khớp với bản vẽ thay vì bản vẽ phải khớp với trạm.
Tuyệt đối
Mỗi chân cắm được báo dưới dạng x và y trong hệ camera. Đơn giản, và là câu trả lời đúng khi chi tiết được giữ cứng, nhưng nó dịch chuyển mỗi khi chi tiết di chuyển trong trường nhìn.
So với các chân lân cận
Bước giữa các chân và khoảng cách kề nhau. Đây là hệ bắt được chân thiếu, chân bị nhân đôi hoặc sai bước cục bộ, và nó không quan tâm chi tiết nằm ở đâu.
So với một chuẩn
Các góc của thân đầu nối xác định một hệ cục bộ của chi tiết và vị trí chân cắm được báo dưới dạng độ lệch so với hệ đó. Đây là cách bản vẽ thường quy định vị trí thực, nên thường đây cũng là hệ quan trọng.
Độ bền vững
Chín chi tiết, một công thức, không chỉnh lại
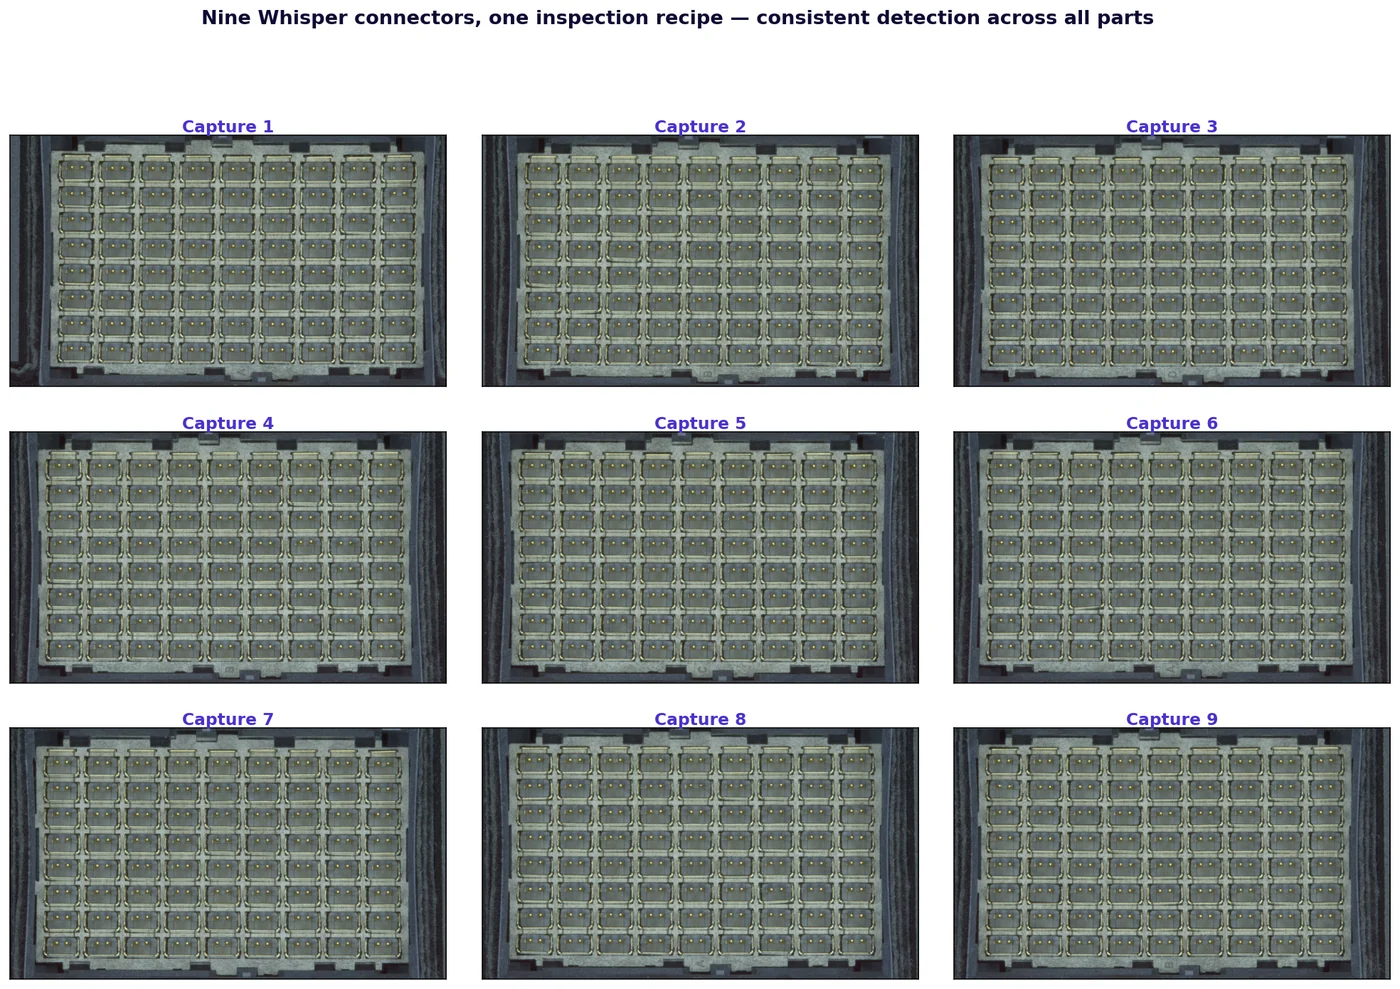
Chín lần chụp bao trùm mức biến động mà một dây chuyền thực sự tạo ra: khác biệt khi đặt chi tiết, khác biệt chiếu sáng, và khác biệt về góc xoay của chi tiết trong mặt phẳng. Tất cả đều chạy qua đúng cùng một công thức.
Mọi lần chụp đều trả về đủ 72 chân cắm, mỗi chân hai đặc trưng đầu chân. Không có gì bị chỉnh lại hướng, lấy nét lại hay huấn luyện lại giữa các chi tiết, và đó là khác biệt giữa một màn trình diễn và một thứ sống sót qua cả ca làm.
Những phần khó
Bốn yếu tố quyết định con số có thật hay không
Phép đo hỏng theo cách khác với phép phát hiện. Một phép phát hiện hoặc tìm ra lỗi hoặc không. Một phép đo có thể sai một cách đầy tự tin, và một vị trí chân cắm sai đầy tự tin nghĩa là một chi tiết tốt bị loại bỏ hoặc một chi tiết sẽ chập được xuất đi.
Quang học viễn tâm ở đây làm việc thật sự
Trên chi tiết này nó không phải thứ xa xỉ. Phép chiếu trực giao vừa loại bỏ sai số phối cảnh khỏi phép đo, vừa, một cách riêng biệt, khiến độ nghiêng phục hồi được ở dạng nghiệm đóng. Một ống kính thường sẽ đưa chiều cao chi tiết vào trong các con số vị trí và không để lại cách nào sạch sẽ để rút nó ra.
Tỉ lệ phải truy xuất được nguồn gốc
Micromet trên mỗi điểm ảnh là hằng số quy đổi mọi thứ, và nó là thứ duy nhất đứng giữa một trọng tâm chính xác tới điểm ảnh và một con số micromet sai. Hãy suy ra nó từ một mẫu chuẩn có chứng chỉ, ghi lại, và kiểm tra lại theo lịch. Một tỉ lệ đã trôi cho ra những con số nghe hợp lý chứ không phải những con số sai rõ ràng, và như vậy còn tệ hơn.
Việc chọn chuẩn làm thay đổi mọi con số
Khớp theo toàn bộ chân cắm sẽ dàn đều sai số và làm đẹp cho một chi tiết chỉ hỏng một chân. Khớp theo các yếu tố chuẩn được nêu trên bản vẽ mới báo cáo đúng điều bản vẽ yêu cầu. Hai cách cho kết quả khác nhau, và chỉ một trong hai là đặc tính kỹ thuật.
Độ lặp lại trước độ chính xác
Một trạm đúng về trung bình nhưng phân tán giữa các chi tiết thì không thể phán quyết điều gì. Yêu cầu độ lặp lại trước khi trạm loại bỏ chi tiết đầu tiên là hợp lý, chứ không phải sau khi nó loại nhầm.
Cách nêu yêu cầu kỹ thuật
- Nêu dung sai vị trí lấy từ bản vẽ, và cho biết nó có theo đường kính hay không. Một nửa các tranh cãi về việc hệ thống có đủ năng lực hay không hóa ra chỉ là chênh nhau hệ số hai.
- Nêu hệ quy chiếu mà bản vẽ dùng. Báo cáo tuyệt đối, báo cáo theo chân lân cận và báo cáo theo chuẩn đều đến từ cùng tập trọng tâm, nhưng cho ra những con số khác nhau trên cùng một chi tiết.
- Nêu hạt nhỏ nhất thực sự quan trọng, rồi để trường nhìn, ống kính và micromet trên mỗi điểm ảnh suy ra từ đó. Các công cụ tính quang học của chúng tôi thực hiện phép tính đó cho cả đường quang tiêu chuẩn và viễn tâm.
- Cho biết chi tiết có thể nghiêng và xoay bao nhiêu trong đồ gá, vì đó là điều quyết định phục hồi tư thế chỉ là tiện lợi hay là thứ giữ cho cả phép đo đứng vững.
- Thống nhất trước về nghiên cứu nghiệm thu. Độ lặp lại trên chi tiết thật và một phép đối chiếu với phương pháp chuẩn của bạn, với các ngưỡng được viết ra trước khi bất kỳ ai bắt đầu chạy.
Manufacturers running Overview AI in production
Manufacturers running Overview AI in production
FAQ
Frequently asked questions
Một mô hình có thể vừa đo vị trí chân cắm vừa tìm dị vật cùng lúc không?
Có. Cùng một mạng tạo ra hai đầu ra trong một lượt suy luận duy nhất: trọng tâm dưới điểm ảnh cho từng chân cắm, và bản đồ nhiễm bẩn ở mức điểm ảnh. Trên đầu nối 72 chân, đó là 72 vị trí cùng toàn bộ dị vật trên chi tiết, chỉ từ một lần chụp. Mỗi vùng nhiễm bẩn được gán cho đúng chân cắm mà nó nằm trên đó và được báo cáo kèm khung bao chính xác tới từng điểm ảnh, nên lỗi đến nơi đã gắn sẵn vị trí thay vì chỉ là một cờ loại bỏ rời rạc.
Vị trí thực trên đầu nối là gì?
Vị trí thực là khoảng cách giữa vị trí thực tế của một chân cắm và vị trí mà bản vẽ quy định, biểu diễn theo đường kính chứ không theo cộng trừ. Vùng dung sai là một hình tròn quanh tâm danh nghĩa, nên giá trị báo cáo bằng hai lần độ lệch hướng kính. Một chân cắm lệch 0,10 mm theo x và 0,10 mm theo y có sai số hướng kính 0,141 mm và vị trí thực 0,283 mm. Báo cáo giá trị hướng kính thay vì giá trị đường kính sẽ làm mọi con số trong báo cáo giảm một nửa, và đây là cách phổ biến nhất khiến các kết quả này bị hiểu sai.
Trọng tâm chân cắm chính xác đến mức nào?
Trọng tâm nằm trong phạm vi một điểm ảnh ở trường hợp xấu nhất và thường còn sát hơn, vì trọng tâm tính từ mặt nạ phân đoạn vốn đã là một đại lượng dưới điểm ảnh. Điều đó khiến độ chính xác vật lý là hàm của quang học chứ không phải của mô hình. Ở mức 9,35 micromet trên mỗi điểm ảnh, trường hợp xấu nhất là cộng trừ 10 micromet. Đặt một cảm biến độ phân giải cao hơn sau cùng ống kính viễn tâm đó và cùng công thức đã huấn luyện sẽ đưa tỉ lệ về 3,33 micromet trên mỗi điểm ảnh và trường hợp xấu nhất về cộng trừ 3,3 micromet. Không có gì khác trong trạm phải thay đổi.
Độ nghiêng của chi tiết được xử lý ra sao khi không có camera thứ hai?
Ống kính viễn tâm chiếu theo phép chiếu trực giao, với các tia song song và không có hiện tượng co ngắn phối cảnh, và chính điều đó khiến độ nghiêng có thể phục hồi được từ một ảnh 2D duy nhất. Khi mặt đầu nối bị nghiêng, lưới chân cắm chiếu xuống giữ nguyên kích thước dọc theo trục nghiêng và bị nén theo cosin của góc nghiêng ở phương vuông góc. Khớp một biến đổi affine hai nhân hai vào cả 72 vị trí chân cắm đo được rồi phân rã bằng SVD sẽ trả về góc yaw, độ lớn nghiêng, hướng trục nghiêng và cách tách thành pitch với roll, tất cả ở dạng nghiệm đóng. Phép affine nghịch đảo sau đó chuẩn hóa lưới về một hệ quy chiếu phẳng, nên độ nghiêng thôi xuất hiện dưới dạng sai số đo.
Một chân cắm bị cong có làm hỏng phép căn chỉnh không?
Không, vì phép khớp tư thế chạy theo dạng đồng thuận trên các tập con ngẫu nhiên của vùng chân cắm chứ không phải một phép khớp duy nhất lên toàn bộ. Với 72 chân cắm, việc khớp lặp lại các tập con 30 chân rồi giữ lại đồng thuận có nghĩa là một chân lệch đơn lẻ không thể kéo mặt phẳng phục hồi ra khỏi sự nhất trí của 71 chân còn lại. Điều này quan trọng vì điểm ngoại lai thường chính là thứ bạn đang muốn đo, còn một phép khớp tối ưu ngây thơ sẽ lặng lẽ hấp thụ nó vào chuẩn và báo chi tiết là đạt.
Nên báo cáo vị trí trong hệ quy chiếu nào?
Hệ nào mà bản vẽ dùng, và cùng một tập trọng tâm hỗ trợ cả ba. Vị trí tuyệt đối báo cáo từng chân cắm trong hệ camera, đơn giản nhưng sẽ dịch chuyển khi chi tiết di chuyển trong trường nhìn. Báo cáo theo chân lân cận cho bước giữa các chân và quan hệ kề nhau, giúp bắt được chân thiếu, chân bị nhân đôi hay sai bước cục bộ, và không quan tâm chi tiết nằm ở đâu. Báo cáo theo chuẩn dựng một hệ cục bộ của chi tiết từ các góc của thân đầu nối rồi báo độ lệch so với hệ đó, và đây chính là cách bản vẽ thường quy định vị trí thực.
Có thể phát hiện dị vật nhỏ tới mức nào?
Điều đó đến từ quang học chứ không phải từ mô hình. Tỉ lệ micromet trên mỗi điểm ảnh đặt ra giới hạn dưới, và một chi tiết cần trải qua vài điểm ảnh mới tách được khỏi nhiễu cảm biến và khỏi vân của lớp mạ bên dưới. Độ tương phản quan trọng ngang với kích thước, vì một sợi xơ sẫm màu nằm vắt qua khoang chân cắm dễ thấy hơn nhiều so với một mảnh kim loại trên bề mặt kim loại. Cách nêu yêu cầu trung thực là chỉ ra hạt nhỏ nhất thực sự quan trọng, rồi tính ngược ra trường nhìn và ống kính đặt đủ số điểm ảnh lên nó.
Related
Phát hiện dị vật và FOD
Tìm dị vật bên trong vỏ và lồng đầu nối trước khi nó trở thành sự cố chập ngoài hiện trường.
Read more →Đo kích thước
Khoảng cách, đường kính, góc và khe hở so với dung sai bản vẽ, và điều gì làm cho con số đáng tin.
Read more →Kiểm tra chân cắm cong
Chân cắm biến dạng và lệch vị trí trên đầu nối mật độ cao, và ranh giới nơi phép đo vị trí tiếp quản.
Read more →Gửi cho chúng tôi một bản vẽ
Hãy gửi dung sai vị trí, số lượng chân cắm và hạt nhỏ nhất bạn cần bắt được. Bạn sẽ nhận được phương án quang học và một câu trả lời trung thực về việc liệu một trạm có giữ được cả hai hay không, trước khi có ai nói với bạn về phần cứng.