位置度在接腳陣列上意味著什麼
接腳距離圖紙給定位置有多遠,以直徑而不是正負偏差的形式上報。 公差帶是圍繞理論中心的一個圓,因此上報值是 徑向偏差的兩倍.
RTP = 2 × √( Δx² + Δy² )
某個接腳在 x 方向偏 0.10 mm、在 y 方向偏 0.10 mm,徑向誤差為 0.141 mm,位置度為 0.283 mm。引用徑向值會讓報告上的每個數字都減半,這是這類結果最常見的誤讀方式。
從畫面到形心
四個階段,在每個接腳上重複
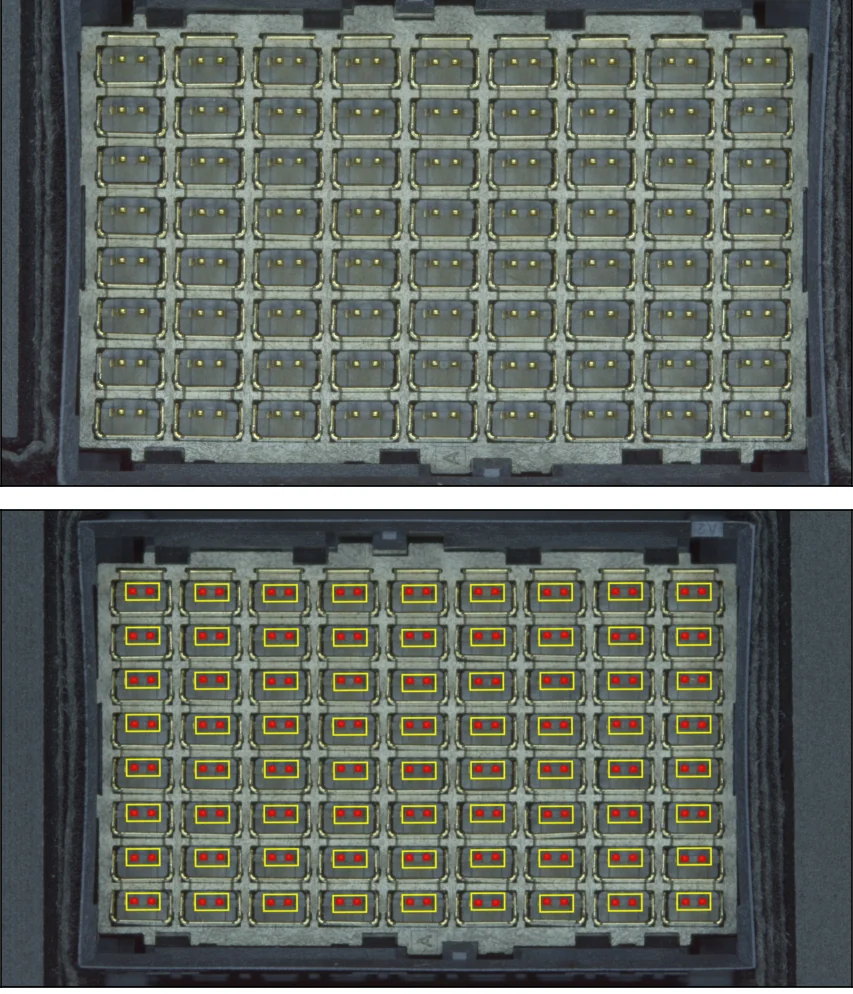
同一條流程在每次拍攝中對全部 72 個接腳執行,同一個網路還並行產生汙染物輸出。測量不是掛在瑕疵檢測上的附加件,瑕疵檢測也不是掛在測量上的附加件。
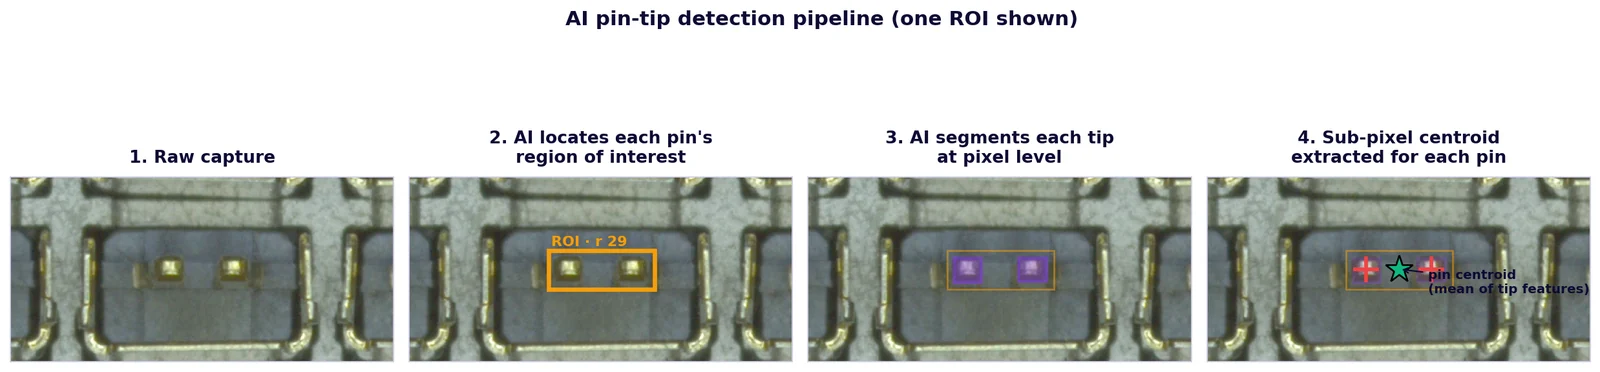
原始影象
透過遠心鏡頭拍下整個聯結器的一幀影象。不需要逐接腳成像,不需要分度機構,也不需要第二個工站。
定位每個感興趣區域
模型在畫面中找到每一個接腳腔,並自行放置搜尋區域。沒有任何區域是手工開窗的,因此接腳更多的工件需要的是更大的畫幅,而不是更長的配方。
在畫素級分割針尖
在每個區域內,針尖特徵是被分割出來的,而不是用模板匹配出來的。遮罩能容忍鍍層差異、就位差異和照明差異,而這些正是模板會失效的地方。
歸算為次畫素形心
每個接腳上報一個形心,即它兩個檢出針尖特徵的平均值。後續所有測量都使用這一個點:位置度、相鄰間距,以及姿態擬合。
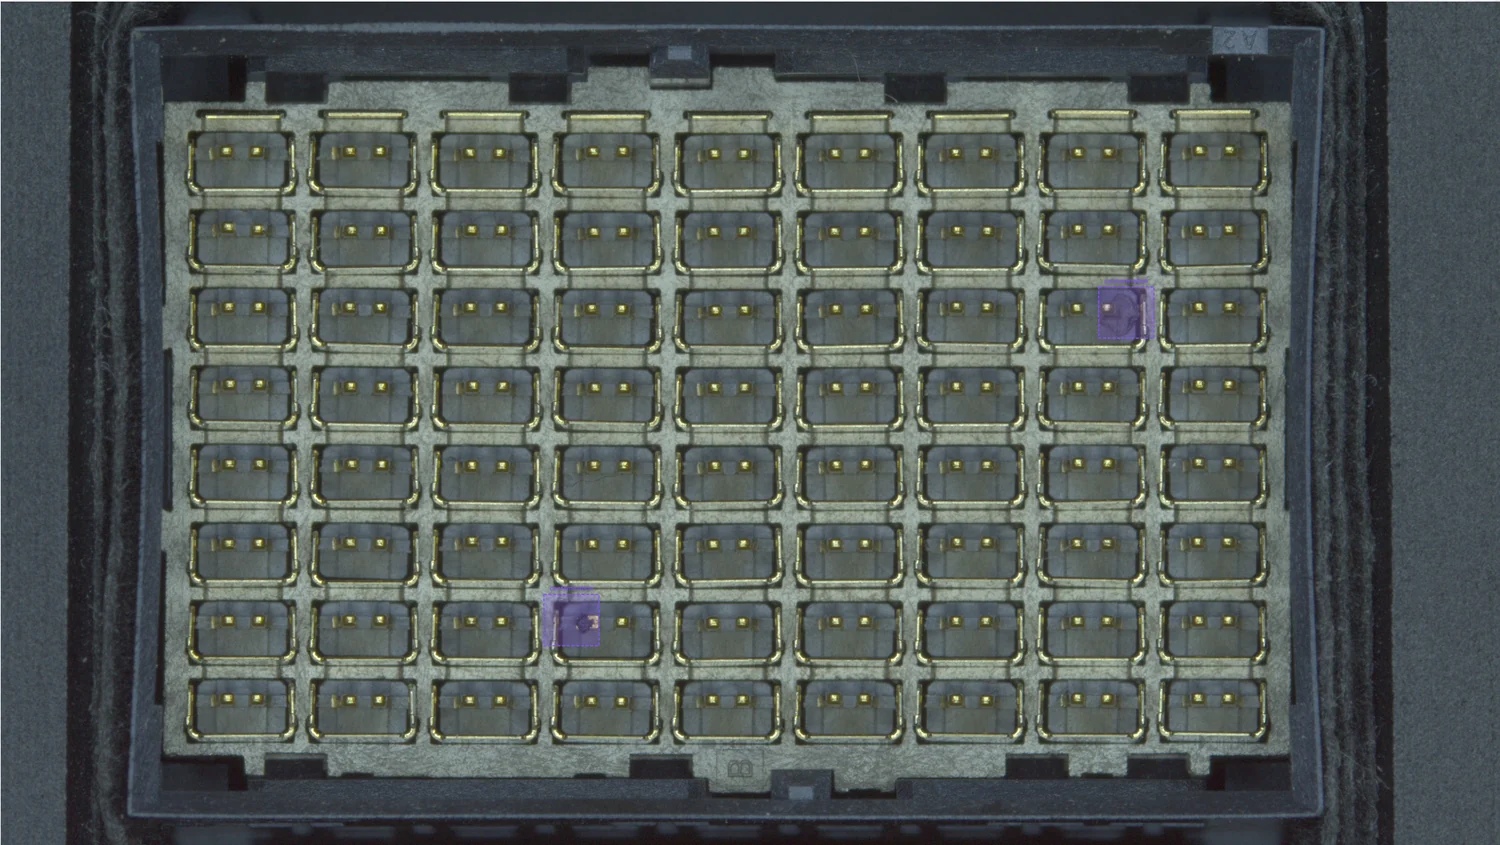
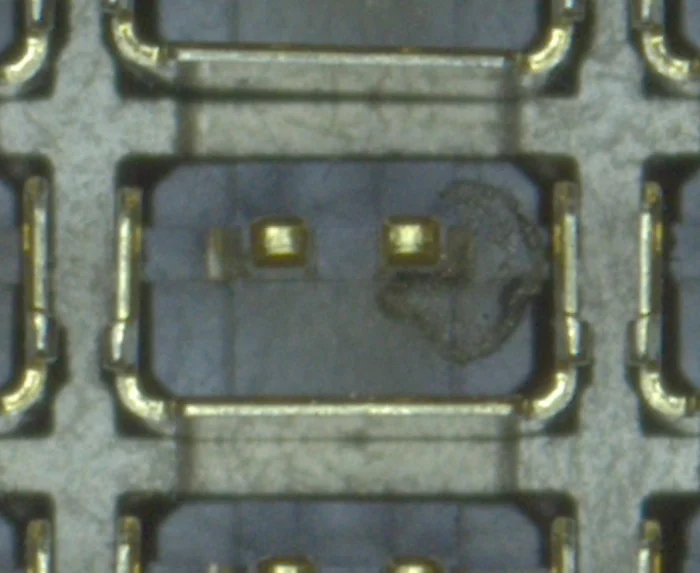
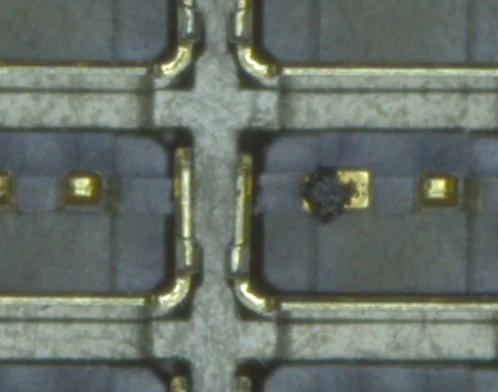
同一次推論中的異物
汙染物送達時已經歸屬到具體接腳
異物可能是金屬屑、鍍層碎片、手套纖維、粉塵,以及上一道工序掉下來的任何東西。用你已經見過的清單訓練出來的分類器,會在你沒見過的第一樣東西上失效,所以檢測被表述為與潔淨接腳腔之間的偏離,而不是一組有名字的類別。每個區域返回時都帶有畫素級精確的包圍框,以及它所在的那個接腳。
精度
模型精確到畫素。微米由光學決定。
最差情況下形心落在一個畫素之內,而由分割遮罩得到的形心本身就是次畫素量,因此這個界限是保守的。它換算成多少微米,取決於感測器和遠心鏡頭,而不是網路。這使得精度升級路徑就是換一塊感測器:鏡頭、支架、照明和訓練好的配方都保持原樣。
| 感測器 | 解析度 | 畫素間距 | 工件上的比例 | 視野 | 最差情況 |
|---|---|---|---|---|---|
| 8.3 MP | 3864 x 2192 | 2.0 µm | 9.35 µm / px | 36.1 x 20.5 mm | ±10 µm |
| 65 MP | 9344 x 7000 | 3.2 µm | 3.33 µm / px | 31.1 x 23.3 mm | ±3.3 µm |
在同一個工件上獲得約 2.8 倍的線解析度,意味著每個畫素覆蓋的面積約為原來的三分之一。這也是為什麼應當在任何人指定硬體之前先給出公差:能守住這個公差的感測器可以直接算出來,而在圖紙並不需要時卻買了更大的那塊,正是這類工站被過度配置的最常見原因。
三維姿態恢復
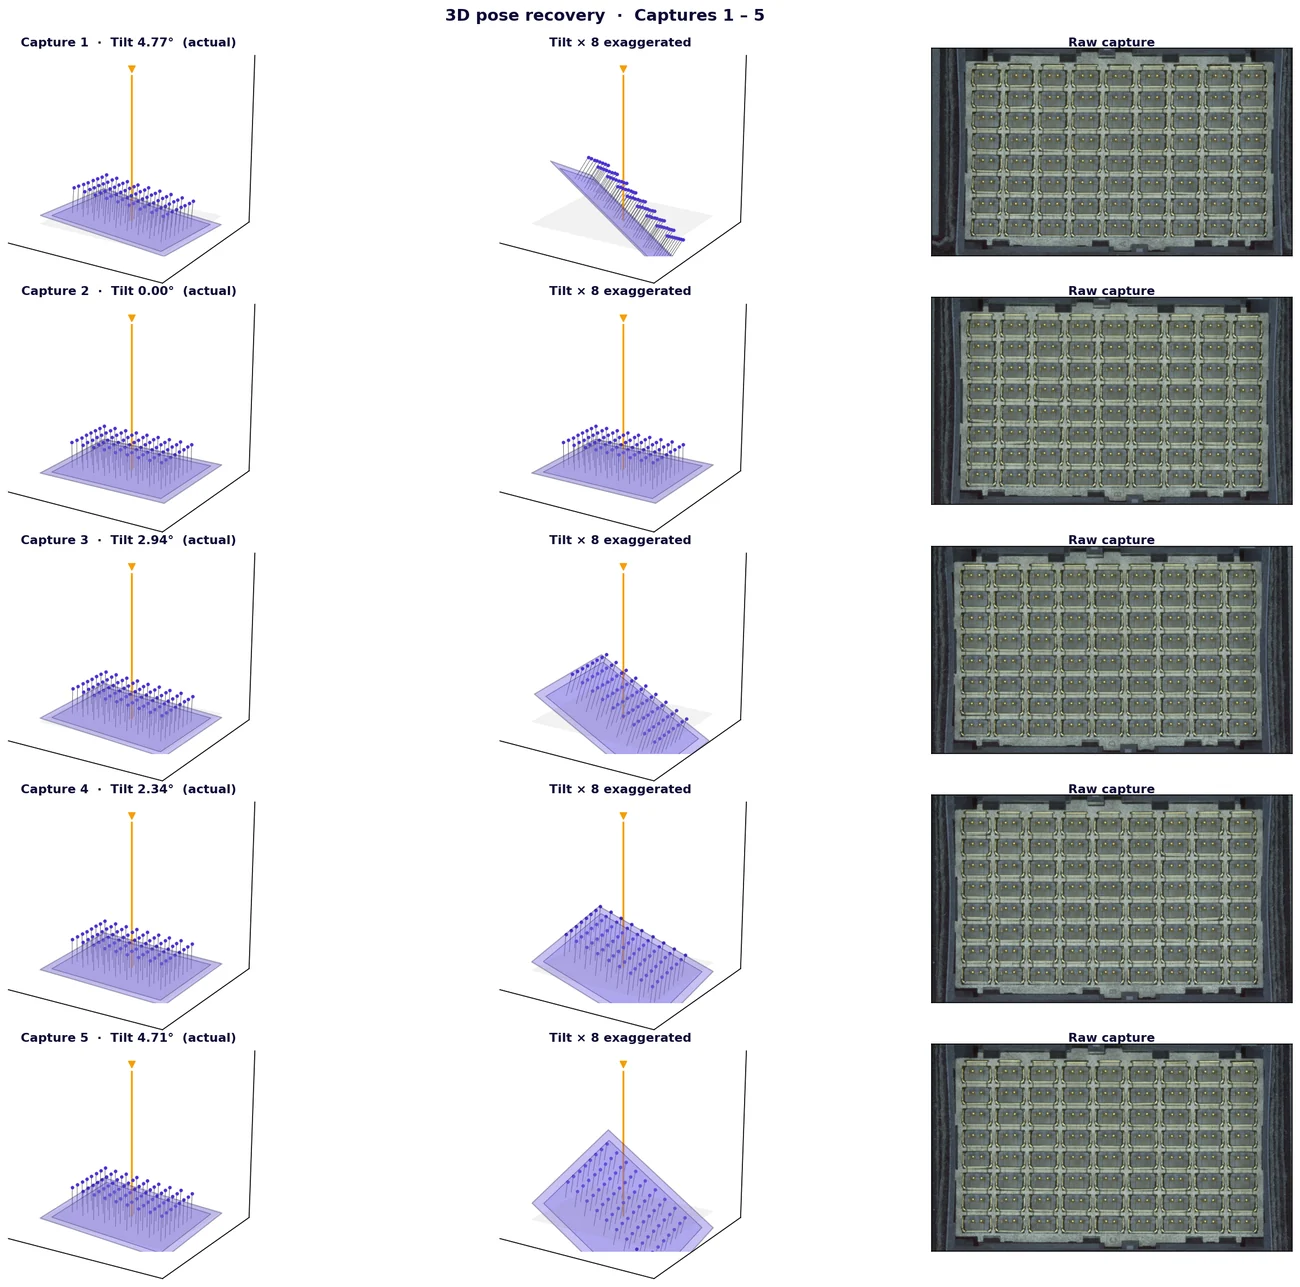
從二維影象中還原工件平面
遠心鏡頭按正交方式投影,光線平行,沒有透視縮短。正是這一點讓傾斜變成可恢復的量,而不只是一個麻煩。傾斜的接腳陣列沿傾斜軸方向成像為原尺寸,在垂直方向上按傾斜角的餘弦被壓縮,於是壓縮本身就攜帶了朝向資訊。
一次仿射擬合,然後分解
對 72 個實測接腳位置擬合一個二乘二仿射矩陣,再用 SVD 分解,就能以閉式解得到偏航角、傾斜幅度、傾斜軸方向,以及俯仰與橫滾的分解。不需要迭代,不需要第二臺相機,也不需要結構光。
不受彎針影響
擬合是在隨機的 30 接腳子集上取共識,因此單個移位接腳無法把恢復出的平面拉離其餘 71 個接腳的一致結果。對全部接腳做樸素擬合,會把這個離群點吸收進基準,並把工件判為合格。
傾斜不再是誤差
施加逆仿射可以把陣列歸一化回一個平面參考系。後續所有數值都相對該參考系上報,於是工件恰好怎麼擺放不再表現為位置偏差。
參考系
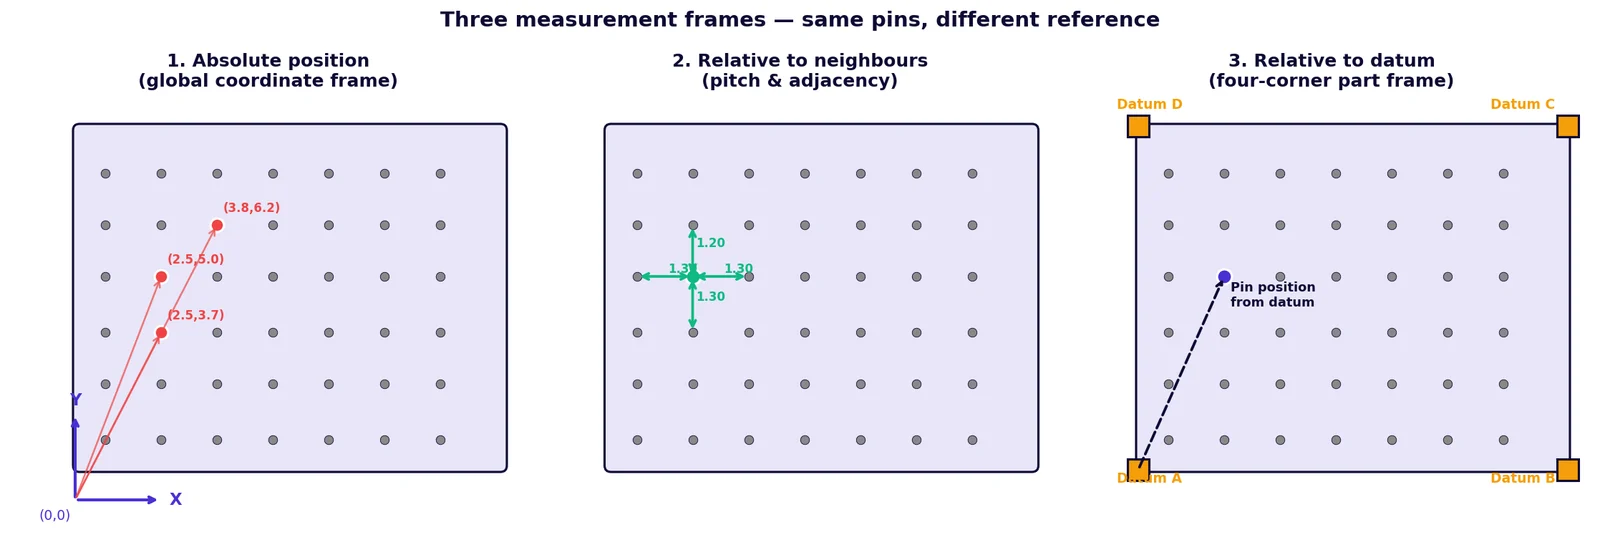
三種上報方式,同一組接腳
底層測量本身並不改變,改變的只是表達它的參考系,於是報告可以去貼合圖紙,而不是讓圖紙去遷就工站。
絕對座標
每個接腳以相機座標系中的 x 和 y 上報。做法簡單,在工件被剛性夾持時也是正確答案,但只要工件在視野內移動,數值就會跟著變。
相對於相鄰接腳
接腳間距與相鄰距離。這個參考系能抓出缺失接腳、重複接腳或區域性間距誤差,並且不在意工件落在哪裡。
相對於基準
聯結器本體的四角定義出工件區域性座標系,接腳位置以相對於它的偏移量上報。圖紙通常就是這樣規定位置度的,所以這往往是真正重要的那個參考系。
穩健性
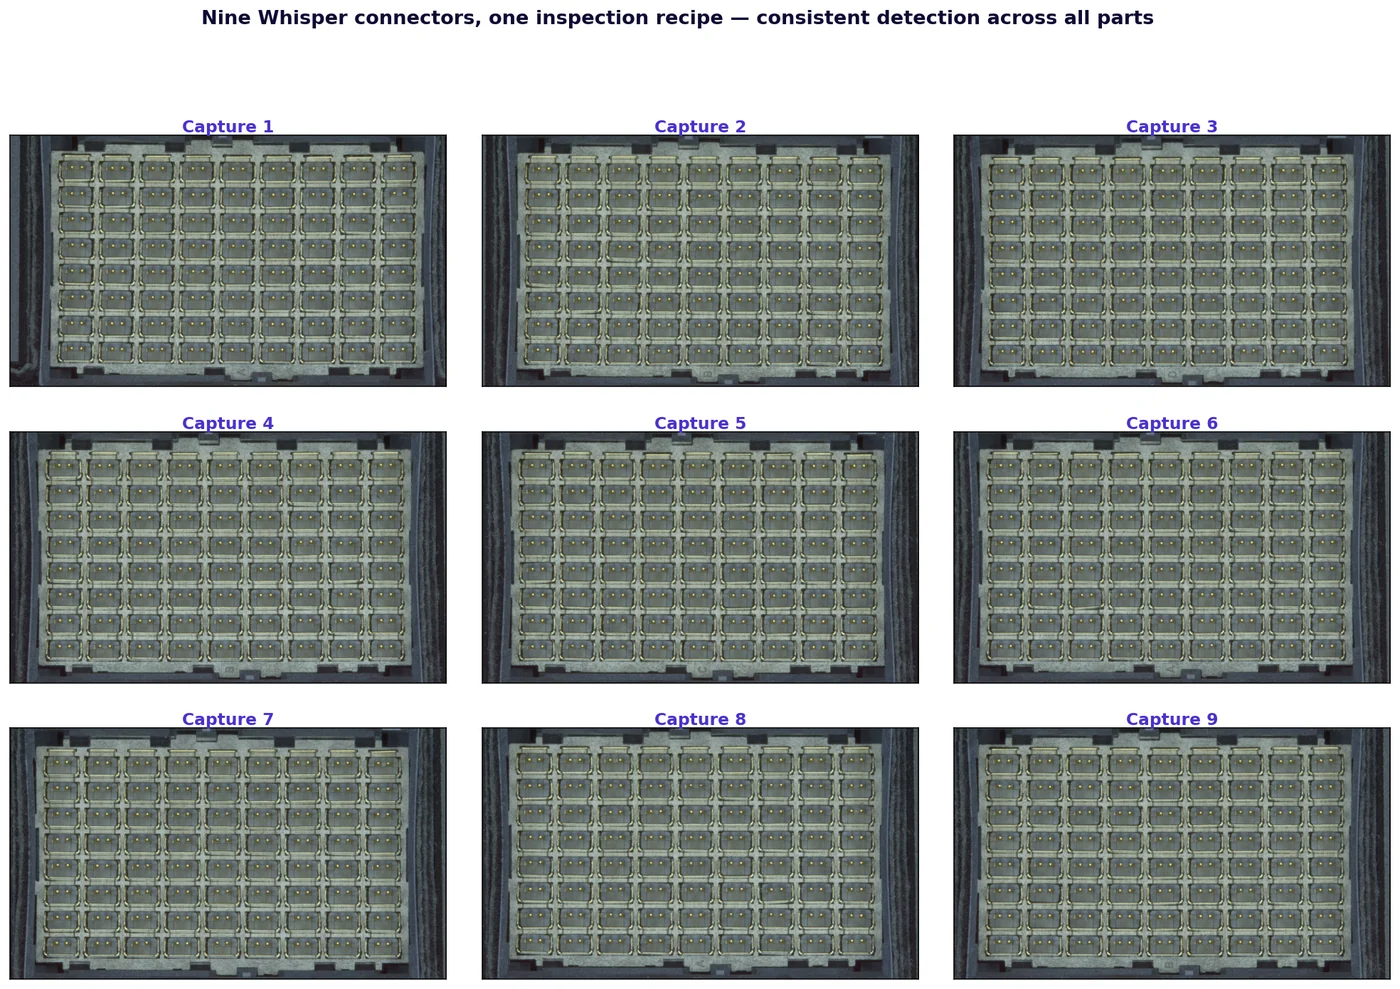
九個工件,一套配方,無需重新對位
這九次拍攝覆蓋了產線真實產生的變化:就位差異、照明差異,以及工件在平面內的旋轉差異。它們全部使用同一套配方執行。
每次拍攝都返回了全部 72 個接腳,每個接腳兩個針尖特徵。工件之間沒有重新對位、重新對焦或重新訓練,而這正是一場演示與一套能撐過整個班次的系統之間的區別。
真正難的地方
決定這個數字是否真實的四件事
測量的失效方式和檢測不同。檢測要麼找到瑕疵,要麼沒找到。測量卻可以錯得很有把握,而一個錯得很有把握的接腳位置,意味著報廢一件好品,或者放走一件會短路的產品。
遠心光學在這裡承擔了實質工作
在這個工件上它不是錦上添花。正交投影既消除了測量中的透視誤差,又單獨地讓傾斜可以用閉式解恢復出來。普通鏡頭會把工件高度混進位置數值裡,而且沒有乾淨的辦法再把它剔除。
比例必須可溯源
微米每畫素是換算一切的常數,也是橫在畫素級精確形心與錯誤微米數之間的唯一一環。它應當由帶證書的標準件匯出,記錄下來,並按計劃複核。漂移了的比例給出的是看起來合理的數字,而不是明顯錯誤的數字,那更糟。
基準的選擇會改變每一個數字
對所有接腳做擬合會把誤差均勻攤開,從而美化一個只有一根壞接腳的工件。對圖紙指定的基準要素做擬合,報告的才是圖紙要求的內容。兩者結論不一致,而其中只有一個是規範。
先談重複性,再談準確度
一個平均值正確但零件之間離散很大的工站,無法對任何東西做判定。在工站判廢第一件之前就要求重複性是合理的,而不是等它判錯了之後。
如何提出規格
- 給出圖紙上的位置公差, 並說明它是不是直徑公差。關於系統能力是否夠用的爭論,有一半最後都只是差了一個二倍關係。
- 給出圖紙使用的參考系。 絕對座標、以鄰近接腳為參照和以基準為參照的上報都來自同一組形心,但在同一個工件上會給出不同的數字。
- 給出真正在意的最小顆粒, 然後讓視野、鏡頭和微米每畫素由此推匯出來。我們的 光學計算器 可以為標準光路和遠心光路完成這項計算。
- 說明工件在治具中能有多大的傾斜和旋轉, 因為這決定了姿態恢復只是錦上添花,還是支撐整個測量的關鍵。
- 事先約定驗收研究的做法。 用真實工件做重複性驗證,並與貴方的基準方法做相關性比對,判定閾值在任何人開始之前就寫清楚。
Manufacturers running Overview AI in production
Manufacturers running Overview AI in production
FAQ
Frequently asked questions
同一個模型能同時測量接腳位置並發現異物嗎?
可以。同一個網路在一次推論中產生兩路輸出:每個接腳的次畫素形心,以及畫素級的汙染物分佈圖。在一款 72 接腳聯結器上,這意味著一次拍攝就得到 72 個位置和工件上的全部異物。每個汙染區域都會歸屬到它所在的那個接腳,並以畫素級精確的包圍框上報,因此瑕疵送達時已經繫結了位置,而不是一個孤立的判廢標誌。
聯結器上的位置度是什麼?
位置度是指接腳的實際位置與圖紙規定位置之間的偏差,以直徑而不是正負偏差的形式表示。公差帶是圍繞理論中心的一個圓,因此報告值等於徑向偏差的兩倍。某個接腳在 x 方向偏 0.10 mm、在 y 方向偏 0.10 mm,徑向誤差為 0.141 mm,位置度為 0.283 mm。用徑向值代替直徑值上報,會讓報告上的每個數字都減半,這是這類結果最常見的誤讀方式。
接腳形心的精度有多高?
最差情況下形心落在一個畫素之內,實際通常更緊,因為由分割遮罩計算出的形心本身就是一個次畫素量。這使得物理精度取決於光學系統而不是模型。在 9.35 微米每畫素下,最差情況是正負 10 微米。在同一個遠心鏡頭和同一套訓練好的配方後面換上更高解析度的感測器,比例變為 3.33 微米每畫素,最差情況變為正負 3.3 微米。工站上的其他部分都不變。
沒有第二臺相機,如何處理工件傾斜?
遠心鏡頭按正交方式投影,光線平行,沒有透視縮短,正是這一點讓傾斜可以從單張二維影象中恢復出來。當聯結器端面傾斜時,投影出來的接腳陣列沿傾斜軸方向保持原尺寸,在垂直方向上按傾斜角的餘弦被壓縮。對全部 72 個實測接腳位置擬合一個二乘二仿射矩陣,再用 SVD 分解,就能以閉式解得到偏航角、傾斜幅度、傾斜軸方向,以及俯仰與橫滾的分解。隨後用逆仿射把陣列歸一化回一個平面參考系,傾斜便不再表現為測量誤差。
一根彎曲的接腳會破壞對齊嗎?
不會,因為姿態擬合是在接腳陣列的隨機子集上取共識,而不是對全部接腳做一次擬合。在有 72 個接腳的情況下,反覆擬合 30 個接腳的子集並保留共識,意味著單個移位接腳無法把恢復出的平面拉離其餘 71 個接腳的一致結果。這一點很關鍵,因為那個離群點往往正是你想測的東西,而一個樸素的最佳擬合會悄悄把它吸收進基準,並把工件判為合格。
位置應該用哪個參考系上報?
圖紙用哪個就用哪個,同一組形心同時支援三種。絕對位置在相機座標系中上報每個接腳,做法簡單,但工件在視野內移動時數值也會跟著變。以鄰近接腳為參照的上報給出接腳間距和相鄰關係,能抓出缺失接腳、重複接腳或區域性間距誤差,並且不在意工件落在哪裡。以基準為參照的上報用聯結器本體的四角建立工件區域性座標系,並上報相對於它的偏移量,這正是圖紙通常規定位置度的方式。
能檢出多大的異物?
這取決於光學系統,而不是模型。微米每畫素的比例決定了下限,一個特徵需要跨越若干個畫素,才能與感測器噪聲和下方鍍層紋理區分開。對比度和尺寸同樣重要,橫在接腳腔上的一根深色纖維遠比金屬表面上的金屬碎屑好檢。誠實的規格制定方式是先說出真正在意的最小顆粒,再反推出能給它足夠畫素的視野和鏡頭。