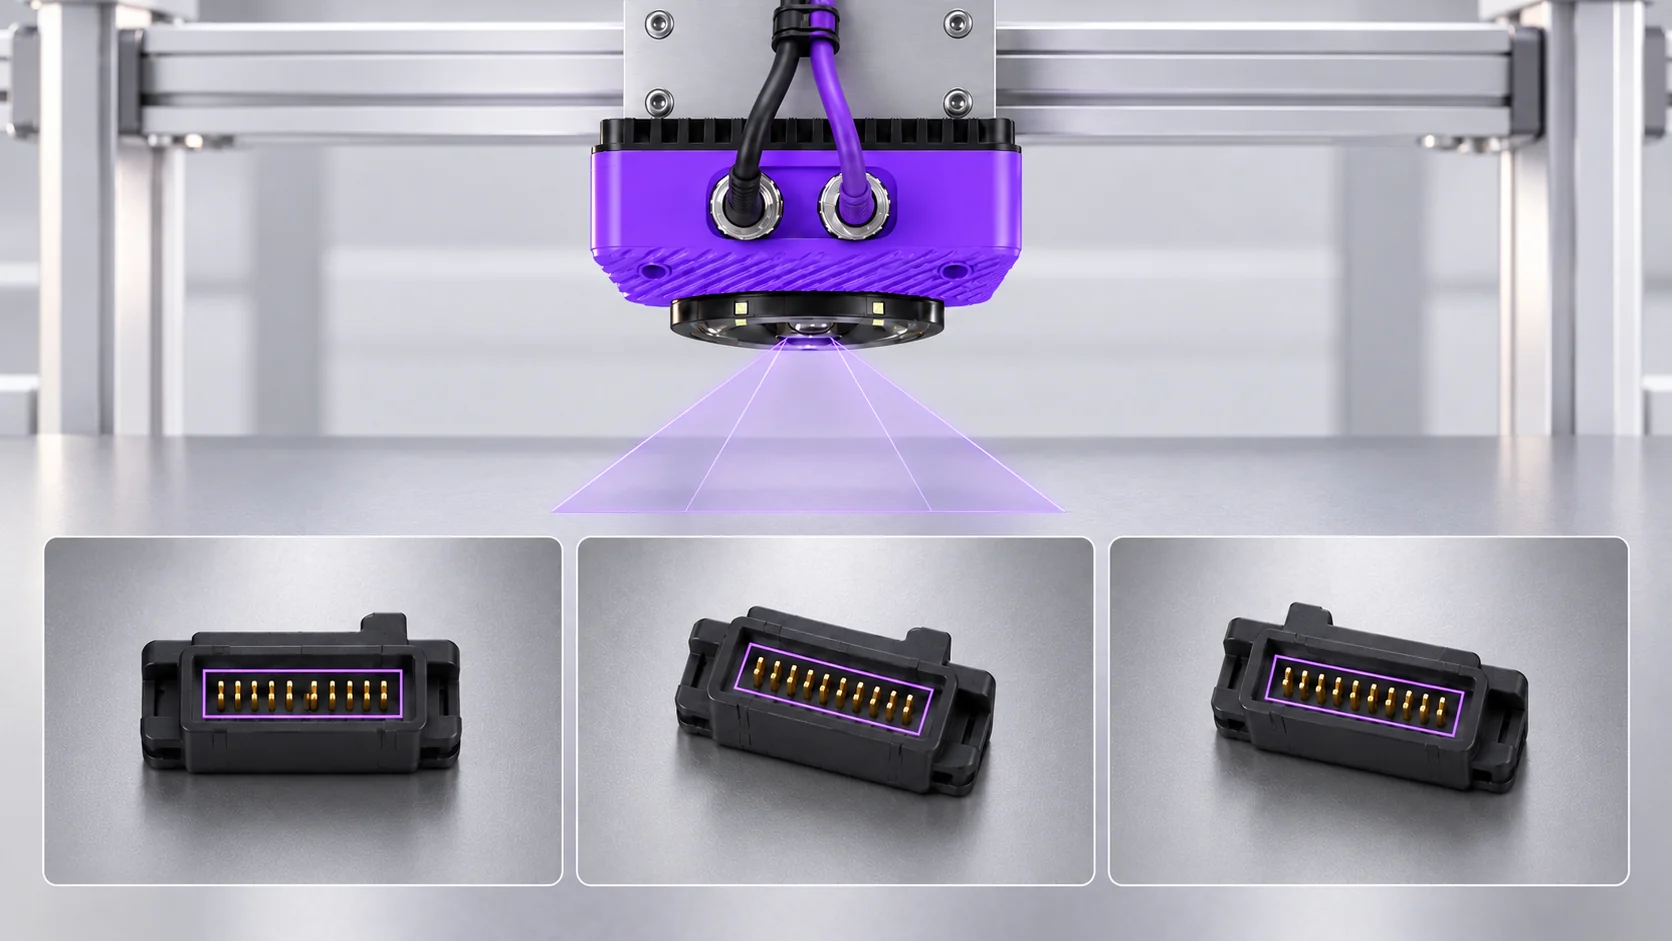
十个工具。一台相机。
正确的零件。
在正确的地方。
找到零件的位置和方向,以便下游检查区域遵循您需要检查的特征。
计算可见零件或特征,并将结果与您配置的目标范围进行比较。
测量间隙、直径或距离,然后将它们与您的极限进行比较。校准图像的物理单位。
将某个区域与颜色参考和允许的公差进行比较,以检查变异和一致性。
对您定义的类的示例进行训练,然后对零件或图像区域进行分类以进行检查。
使用图像来识别部件何时处于正确位置,无需外部触发传感器。
找出
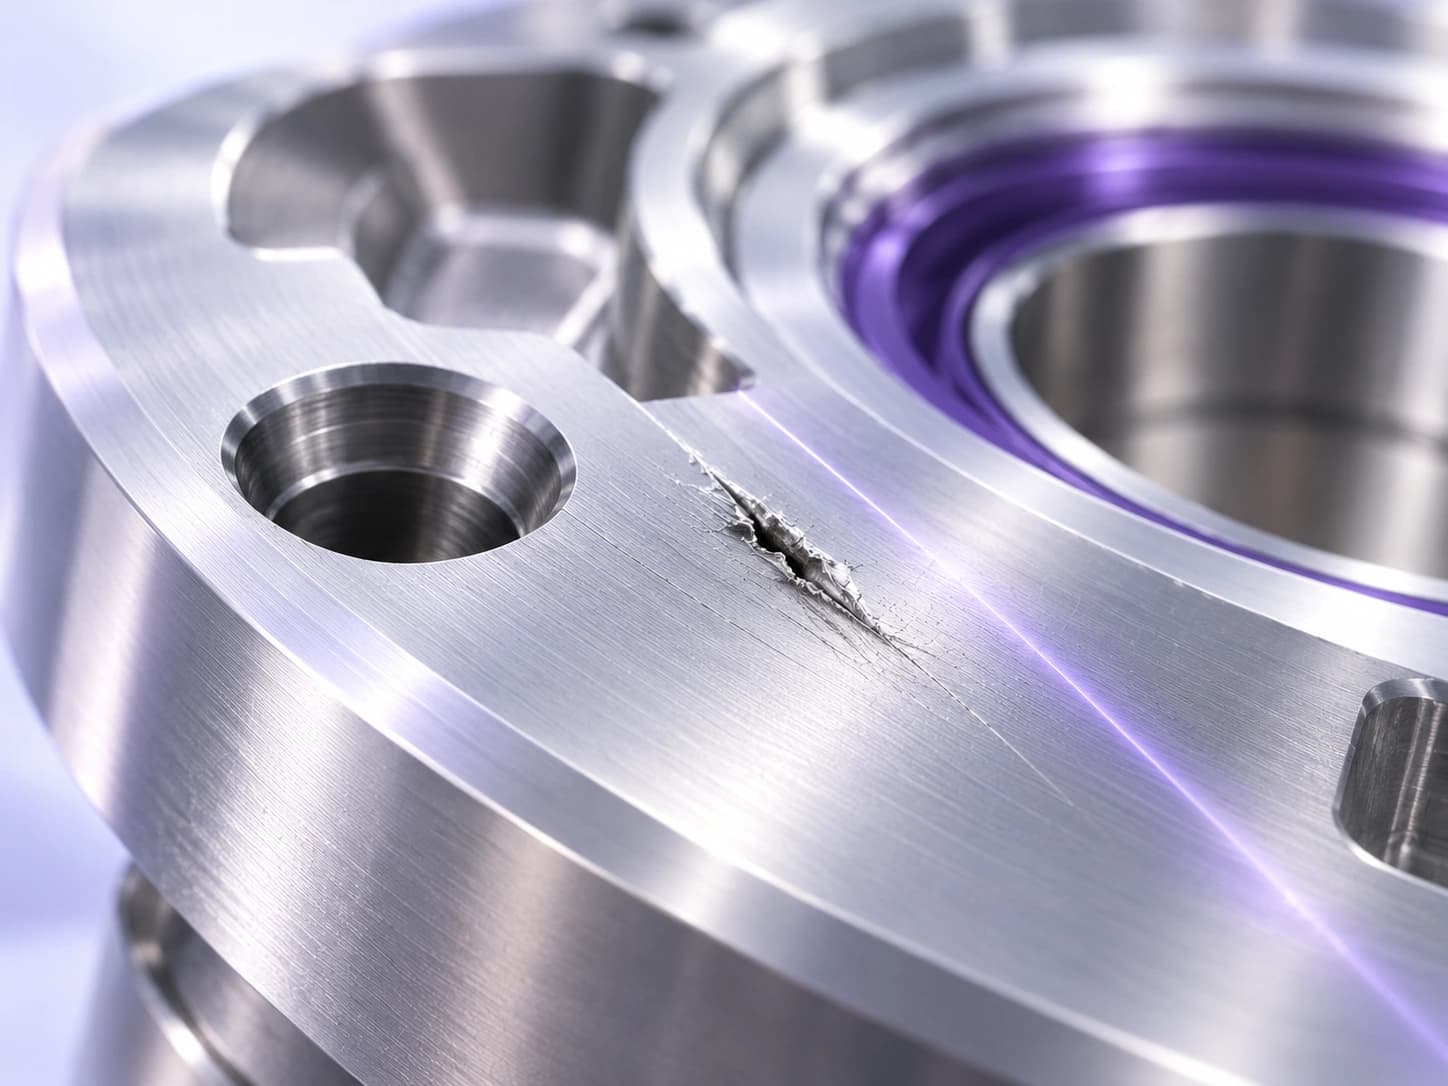
关键缺陷。
识别属于缺陷的像素。检查位置和面积重要的划痕、涂层覆盖率和焊接质量。
从好的样本中学习,然后标记与该模式的偏差——即使缺陷示例很少。
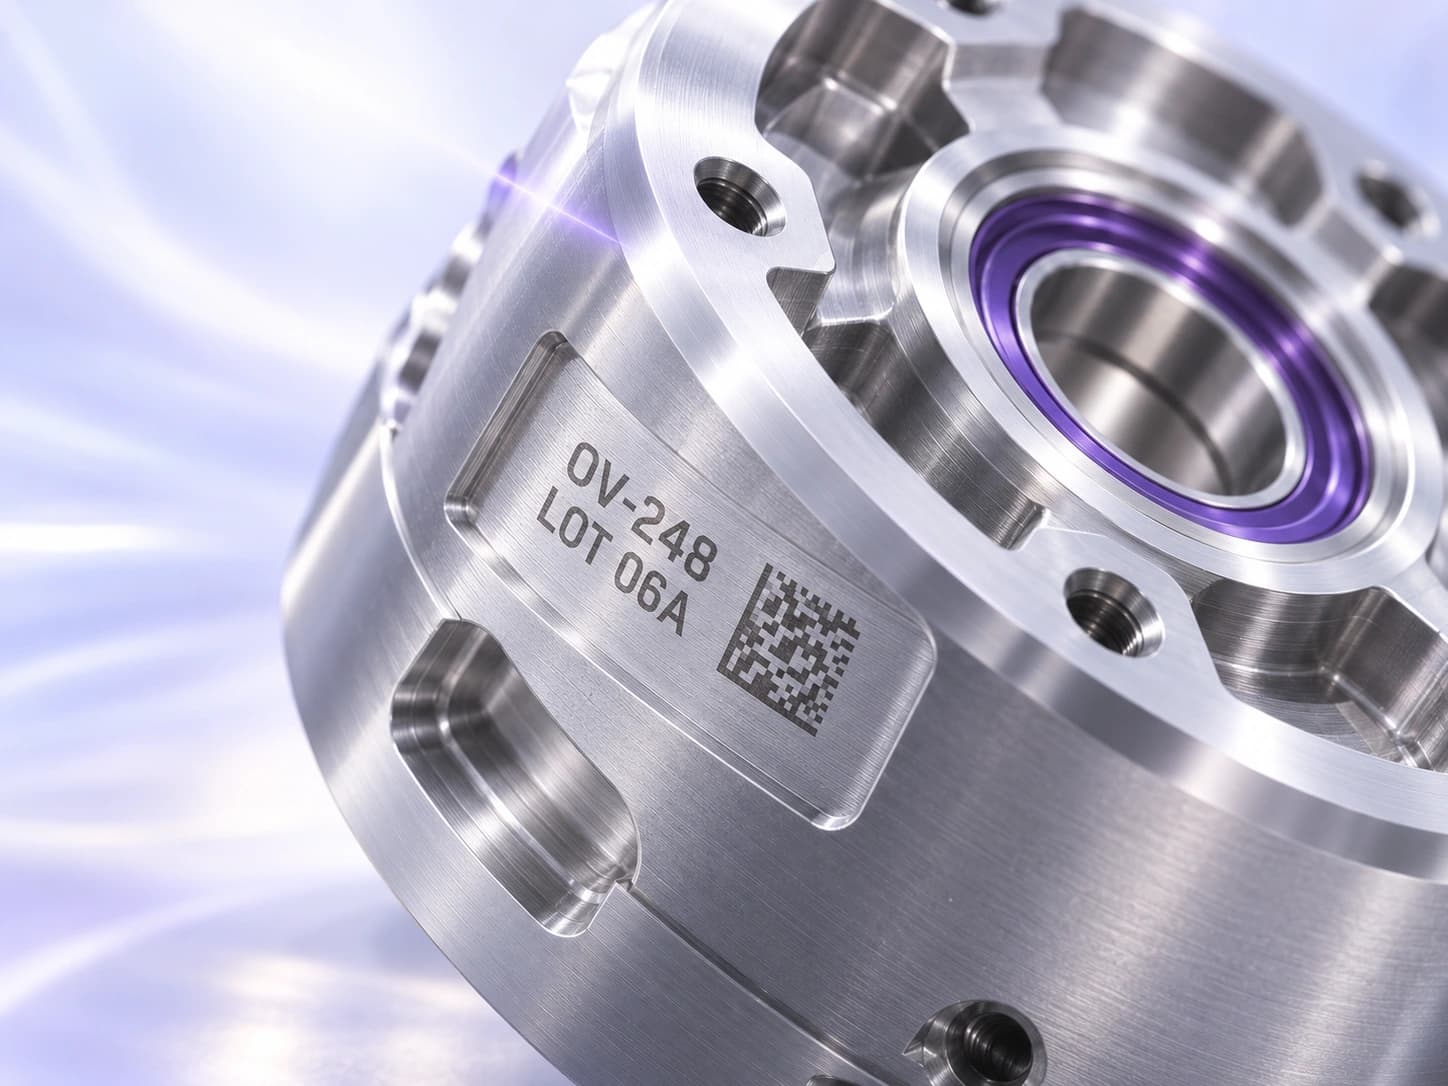
阅读它。
然后验证一下。
每个 OCR 区域读取一行并将其与预期的字符串或模式进行比较。使用不同的区域来表示不同的批次、日期或产品代码行。
解码一维或二维条形码,然后根据检查期望的值检查其内容。
查找零件的可靠参考
选择在可接受的零件中保持可见的特征。外壳轮廓、安装特征或其他稳定的细节可以为检查提供有用的参考。避免完全依赖您需要检查的组件。如果该组件丢失,相机仍然需要一种方法来定位该组件。
参考文献还应该区分重要的方向。零件旋转后,对称轮廓可能看起来相同。如果方向影响装配验收,请包含一个可见特征来区分这些姿势。图像必须包含进行区分所需的信息。
通过附加示例正确检测
Spark 支持对其对准器进行额外培训。检查候选检测并标记每一项是否正确或不一致。这些注释使用与您的应用程序相关的图像来指导对准器接受哪些匹配以及拒绝哪些匹配。当新的表面处理或外观导致位置不确定时,这些示例为您提供了改进工具的直接方法。
在评估中包括表面处理、位置和方向的正常变化。还包括空的装置和可能类似于目标的附近特征。有用的对准器应该在存在时找到正确的参考,并在不存在时报告失败的位置。
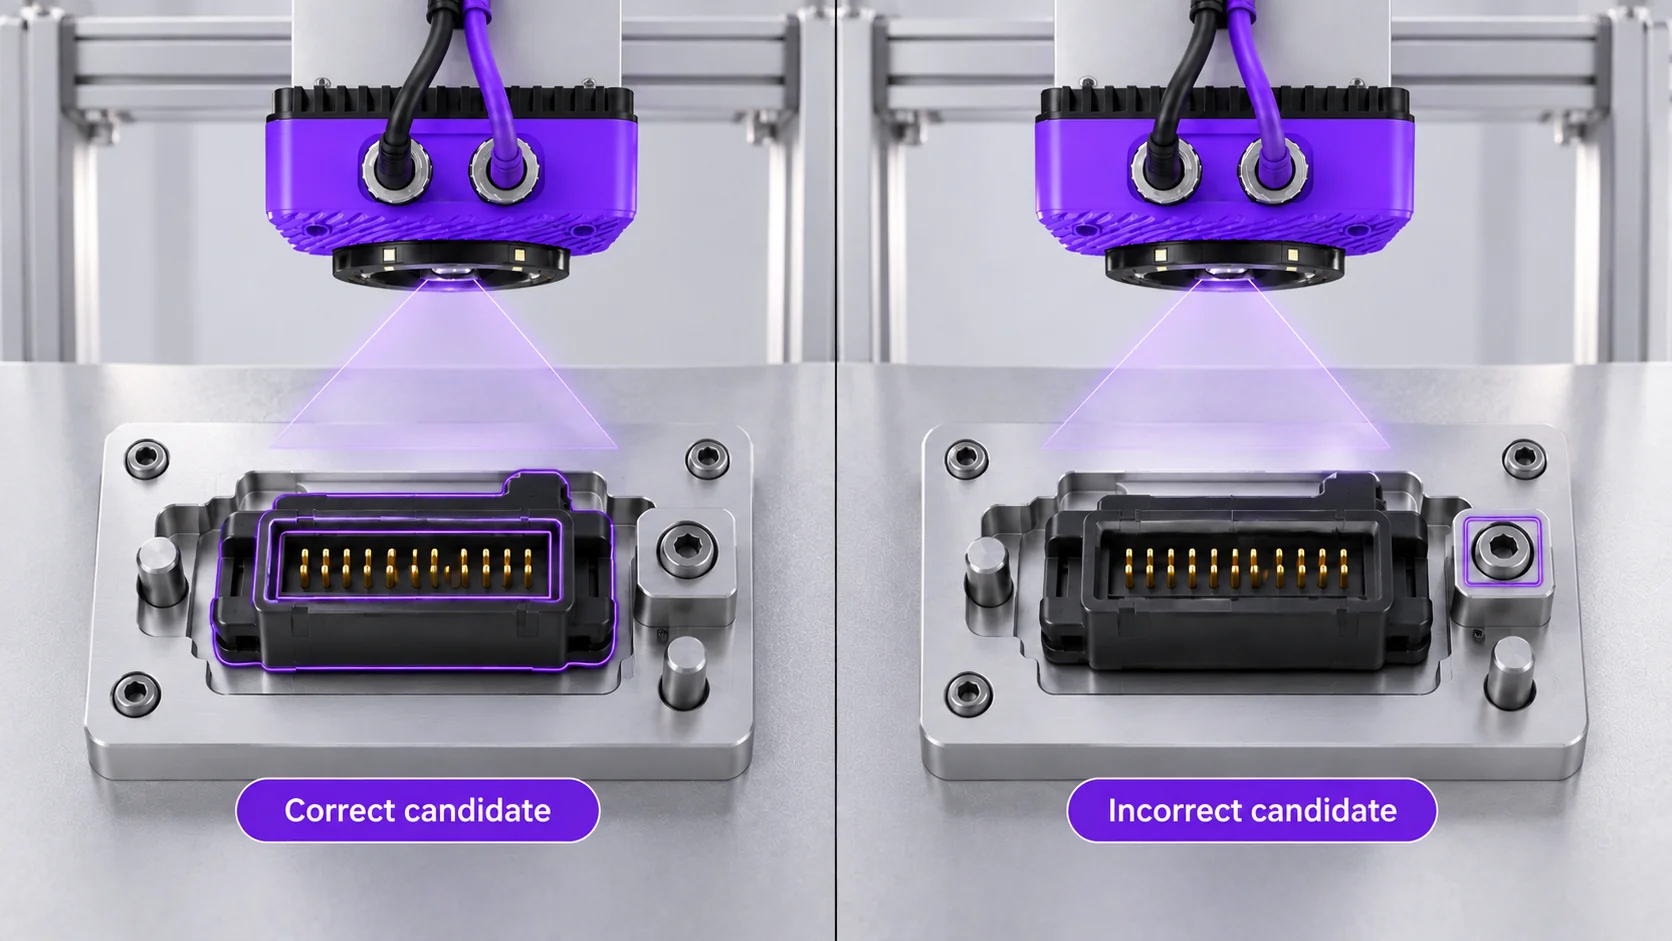
在检查工具之前使用对齐
一旦找到零件,检查区域就可以遵循该参考。端子行、夹子位置或打印线可以在图像内移动,而相关检查则保留在图像中。这减少了仅仅为了捕捉位置变化而扩大区域的需要,帮助检查集中在预期的特征上。配置每个下游工具以使用比对并测试完整序列。
保持位置和质量决策的区别。找到住房就确定了检查地点。它并不能确定每个组件都存在或者代码是正确的。这些决定属于相关的检查工具。定义对齐失败时配方应报告的内容,以便未定位的零件不会被误认为是已完成的检查。
评估您的生产线实际产生的运动
从预期移动范围的边缘收集图像,而不仅仅是夹具的中心。检查旋转部件、正常输送机漂移以及装载过程中到达的位置。然后检查下游结果。仅当工具仍然检查预期特征时,合理的对齐叠加才有用。
照明、对焦和摄像机视图仍然很重要。对齐无法恢复隐藏在另一个组件后面的特征,并且平面外倾斜可能会改变可见的内容。对于使用成功对准来触发检查的应用,请与位置精度分开评估触发时序和重复检测。测试应包括预期的线速度和零件之间的间距。
评估预期型号的完整配方:1.2 MP Spark 或 5 MP Spark Pro。测量周期时间时包括曝光、对准和下游工具;单个工具的计时并不能确定站点的吞吐量。
常见问题
- 零件对准在视觉检查中起什么作用?
- 它在其他检查运行之前确定零件位置。然后可以相对于该位置配置检查区域,帮助系统处理预期的移位,而不是假设零件始终占据相同的图像坐标。
- Spark 比对是如何训练的?
- 您可以通过检查候选检测并将其标记为正确或未对齐来提供其他示例。使用反映应用程序的示例,然后在单独的图像和线上评估结果。
- 对准可以代替夹具吗?
- 它可以允许更多的位置变化,其中零件仍然可见并且检查可以跟踪它。可能仍然需要夹具来控制视角、运动、重叠或深度。一起评估机械设置和视觉任务。
- 对准与缺陷检测相同吗?
- 否。对齐会查找检查所使用的参考。计数、分类、OCR等工具评估相关质量要求。仅成功对齐并不意味着该零件是可以接受的。
向我们展示您的零件如何移动
将图像或样本带到预期的位置和方向。我们可以评估参考功能以及需要遵循的检查。
讨论您的对齐任务