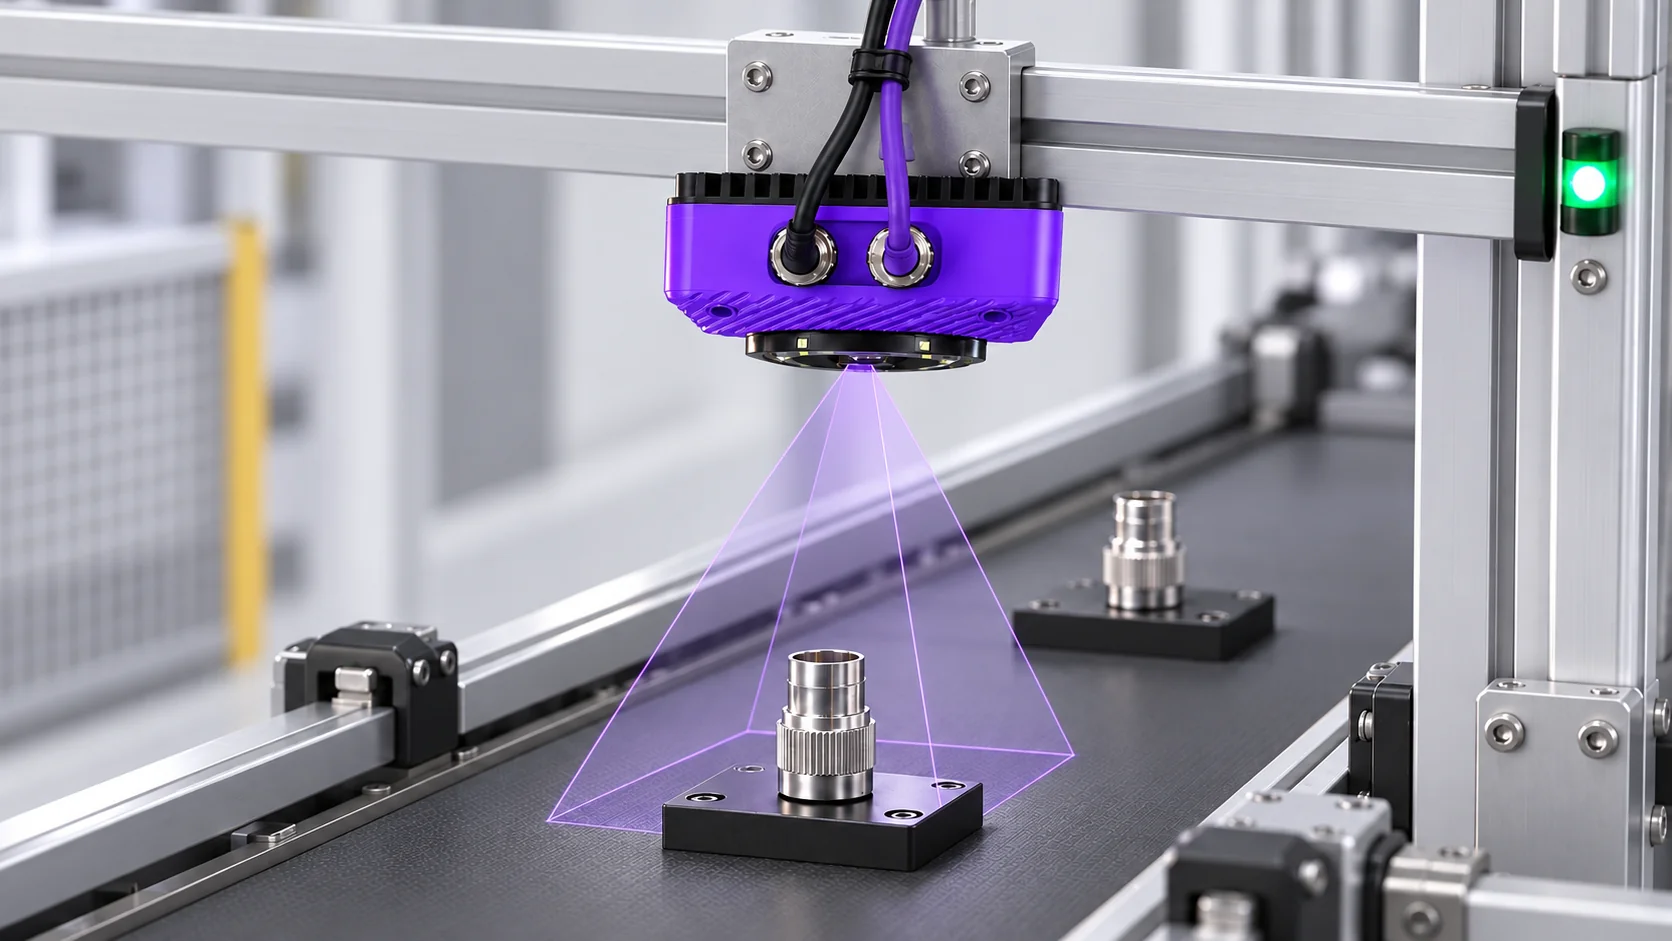
十個工具。一台相機。
正確的零件。
在正確的地方。
找到零件的位置和方向,以便下游檢查區域遵循您需要檢查的特徵。
計算可見零件或特徵,並將結果與您配置的目標範圍進行比較。
測量間隙、直徑或距離,然後將它們與您的極限進行比較。校準影像的物理單位。
將某個區域與顏色參考和允許的公差進行比較,以檢查變異和一致性。
對您定義的類別的範例進行訓練,然後對零件或影像區域進行分類以進行檢查。
使用影像來識別部件何時處於正確位置,無需外部觸發感測器。
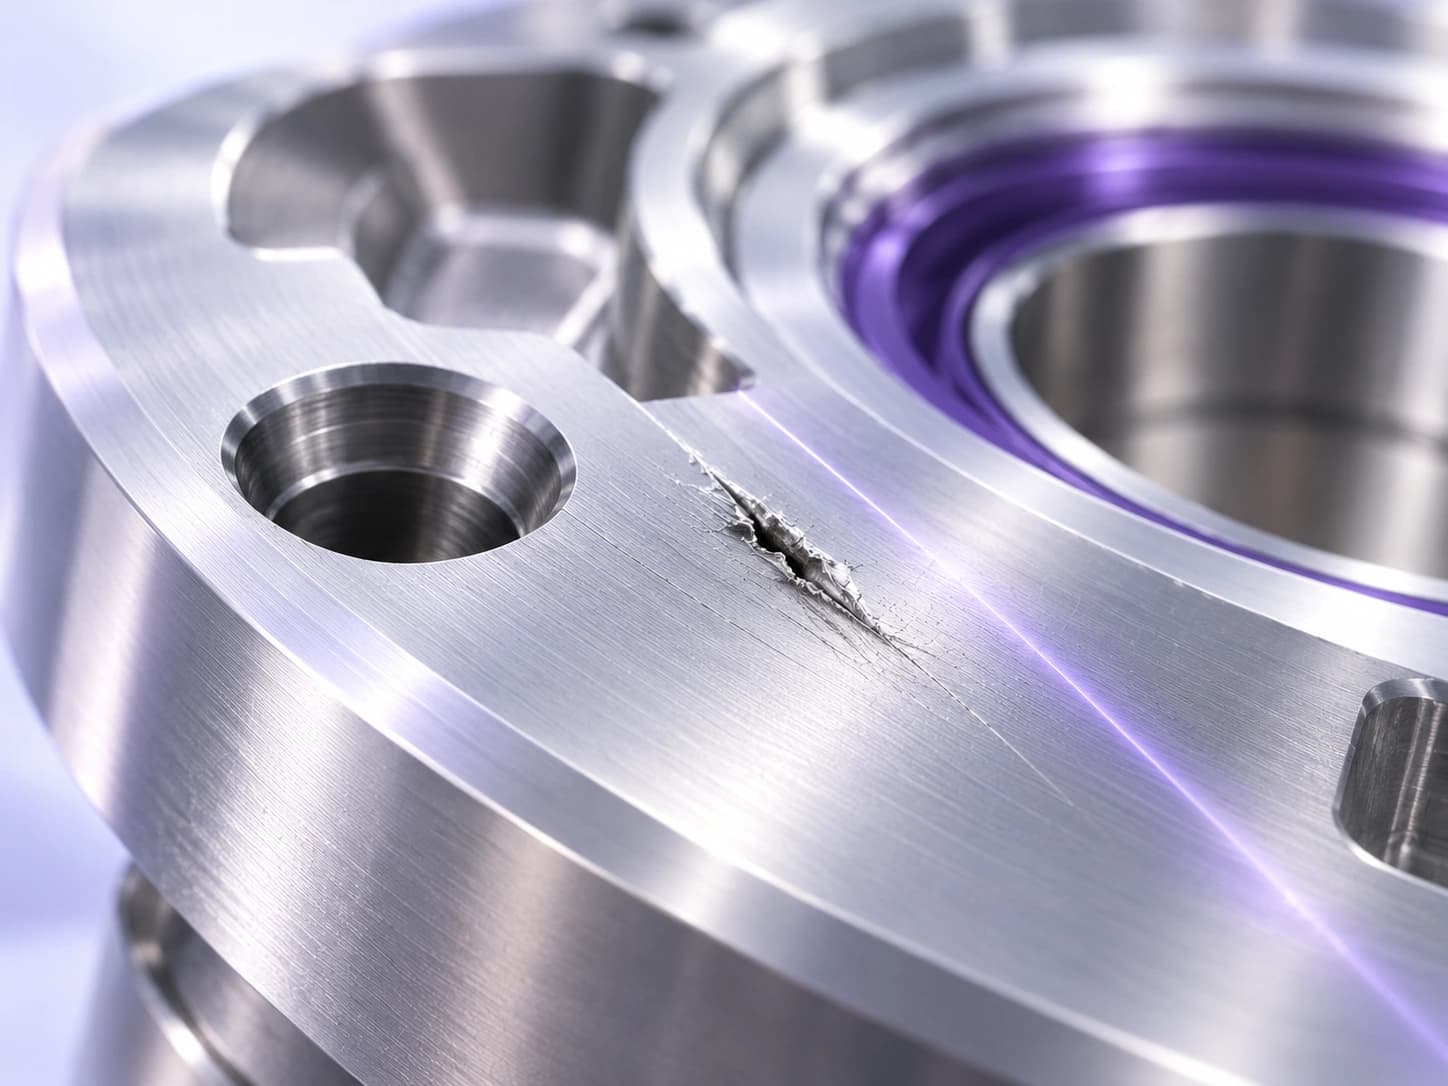
找出
關鍵缺陷。
識別屬於缺陷的像素。檢查位置和麵積重要的刮痕、塗層覆蓋率和焊接品質。
從好的樣本中學習,然後標記與該模式的偏差——即使缺陷範例很少。
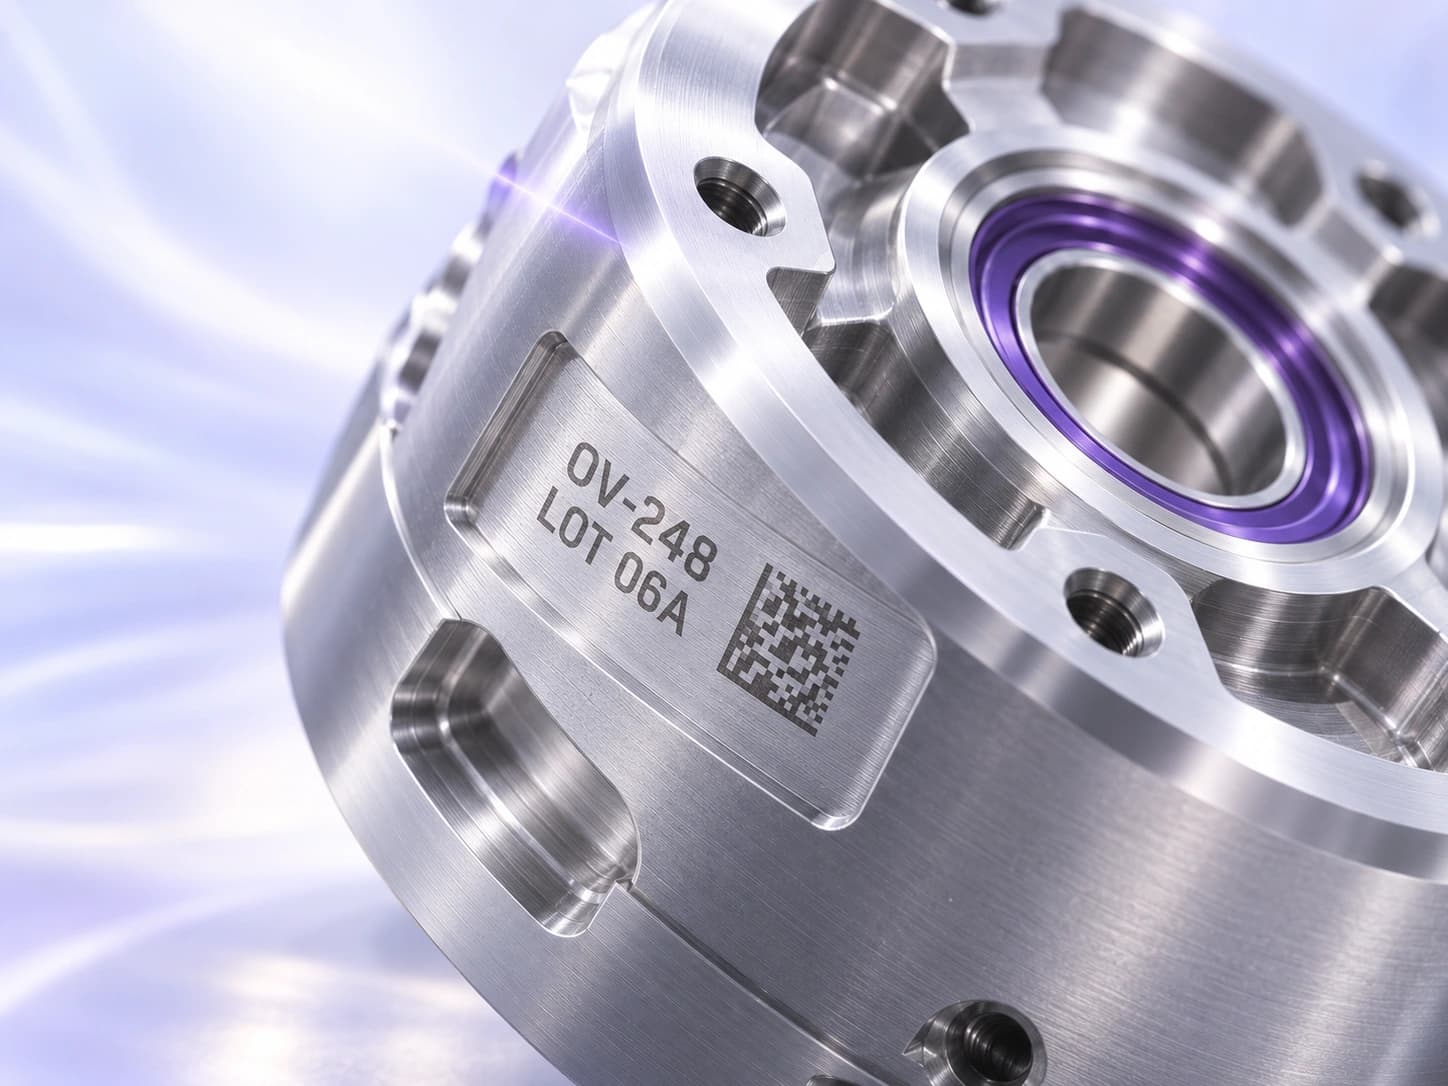
閱讀它。
然後驗證一下。
每個 OCR 區域讀取一行並將其與預期的字串或模式進行比較。使用不同的區域來表示不同的批次、日期或產品程式碼行。
解碼一維或二維條碼,然後根據檢查期望的值檢查其內容。
零件準備好後開始檢查
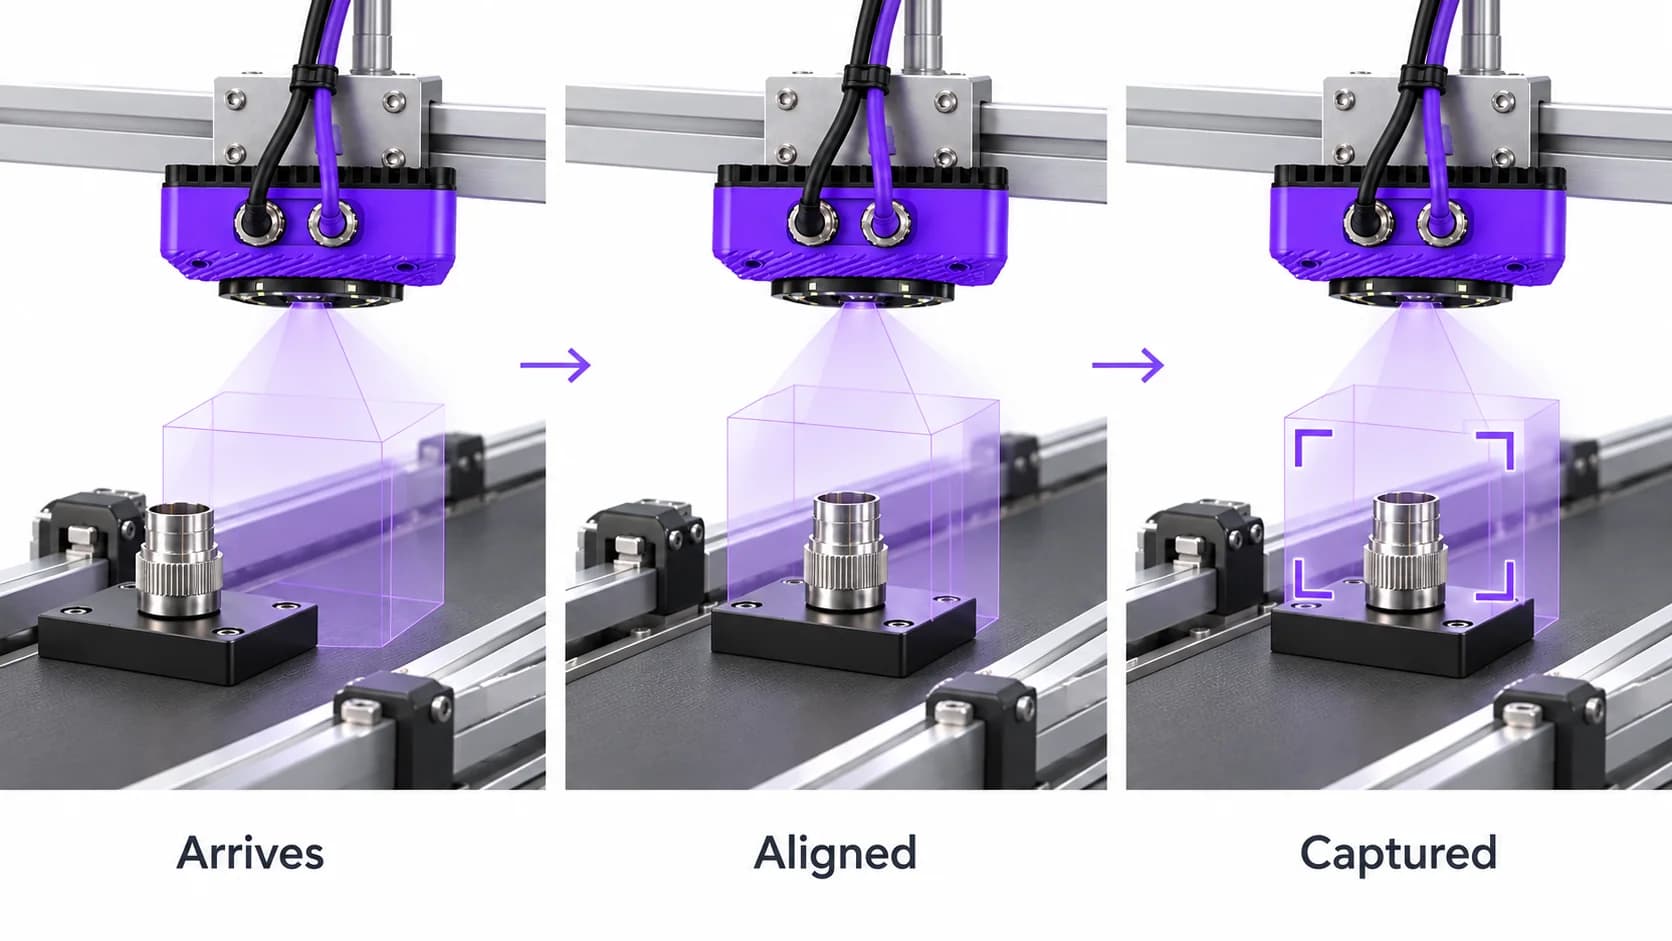
將 Spark 的觸發器連結到成功的對齊結果。相機會尋找配置的零件或功能,然後在滿足條件時開始檢查。這根據圖像中的實際內容為手動加載站提供了有用的就緒訊號,因此檢查不依賴操作員記住按下觸發器。
觸發器只是開始條件。 OCR、計數等檢查工具仍需要各自的設定和驗收規則。找到零件並不意味著該零件是好的。將這些決定分開可以更容易地了解錯過的檢查是來自觸發設定還是來自後續檢查。
AI Trigger 是 Spark 的十種人工智慧和基於規則的工具之一。將其與計數、OCR 或其他檢查混合在同一配方中,並以所需的生產線速度測試完整的序列。
使用攝影機視圖作為就緒訊號
考慮一個操作員將零件放置在攝影機前的工作站。檢查應在零件到達預定位置後開始,讓操作員可以自由地裝載、讀取結果和卸載。當週期之間的放置發生變化時,對齊可提供視覺參考。
當安裝或調整單獨的感測器很困難時,考慮基於視覺的觸發也很有用。產品變更可能需要不同的視覺參考,而不是實體感測器調整。攝影機需要對所選功能進行可靠的視圖,因此演示仍然決定這種方法是否適合該站。
捕捉檢查所需的細節
對於移動生產線,零件必須保持足夠長的可檢查時間,以捕捉配方所需的細節。測試正常線速度、零件之間的最短間距以及產生最硬影像的位置。運動模糊或不完整的視圖可能會破壞正確偵測到的觸發。
還可以測試當零件暫停、反轉或停留在視野中時會發生什麼。確定工作站如何將一項結果與一個零件關聯起來,並處理遺漏或重複的事件。該行為屬於調試檢查,特別是當結果控制下游拒絕機制時。
將觸發器安裝到機器週期
硬體或 PLC 觸發器可能適合已經提供可靠循環訊號或需要在嚴格控制的瞬間捕獲的機器。基於視覺的觸發器可能適合其就緒狀態在影像中最容易識別的網站。選擇機器所需的過程和結果計時的觸發器。
儘早將時間要求納入評估中。確定檢查開始時產品所在的位置、可用時間以及如果沒有有效檢查應該發生什麼。與對齊相關的工作流程應作為全站的一部分進行測試,包括對失敗對齊的回應。
常見問題
- AI Trigger 在 Spark 上可用嗎?
- 是的。 Spark 支援從成功的對齊結果觸發。配置對齊工具以找到預期的零件或特徵,然後評估啟動條件以及下游檢查和工作站所需的時間。
- AI Trigger 是否消除了外部感測器?
- 在合適的應用中,它可以消除對單獨存在感測器的需求。在決定移除現有觸發硬體之前,請確認可靠的偵測、每個部件一個結果以及工作站所需的計時。
- 對位成功就代表檢查通過了嗎?
- 否。對齊可辨識已配置的部件或功能。它的成功可以開始檢查,但下游工具決定檢查的產品是否符合您設定的規則。
- 我們可以在移動傳送帶上使用它嗎?
- 輸送機應用需要足夠的時間來觀察零件,以找到它並捕捉可檢查的影像。生產線速度、間距、曝光、檢查工作量和下游時序決定了對齊連結觸發是否適合該工作站。
檢查您電台的觸發器
分享零件如何到達、何時需要捕捉影像以及如何使用結果。我們可以評估對齊關聯的觸發是否適合該流程。
討論您的檢查